تمل
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
اعلی صحت سے متعلق ورک ہولڈنگ کے لئے قابل اعتماد UPC زیرو پوائنٹ پوزیشننگ سیریز تیار کنندہ
UPC زیرو پوائنٹ پوزیشننگ سیریز کے صنعتی OEM اور ODM سپلائر کے طور پر،JWGRIPروبوٹ سے مماثل پیلیٹس، میگنیٹک لوکیشن بیسز اور مکینیکل کنیکٹنگ آرمز کے لیے ساختی تکرار، مکینیکل توثیق اور بڑے پیمانے پر مینوفیکچرنگ انجام دیتا ہے۔ یہ روبوٹ سے مطابقت رکھنے والا ہارڈویئر سوٹ ان مینوفیکچررز کے لیے مقصد سے بنایا گیا ہے جو اپنے موجودہ CNC مشین کی بنیاد کو اوور ہال کیے بغیر روبوٹک مواد کو سنبھالنے کی صلاحیت کو بڑھانا چاہتے ہیں۔ اس ہارڈویئر پورٹ فولیو کے ساتھ، جوڑا بنانے پر ہم آہنگ ٹولنگ کے نتائج حاصل کیے جا سکتے ہیں۔زیرو پوائنٹ پیلیٹ سیریزاور زیرو پوائنٹ کلیمپنگ چک سیریز، پوری دکان کے فرش پر ہائبرڈ مینوئل-آٹومیٹک لوکیشن ورک فلو تشکیل دیتی ہے۔ ہموار کراس سیریز انٹرآپریبلٹی کی ضمانت کے لیے تمام کلیدی ملاوٹ کے جہت متحد انٹرفیس معیارات کی سختی سے پیروی کرتے ہیں۔
درخواست کی رکاوٹ
بہت سے روایتی زیرو پوائنٹ ہارڈویئر سیٹ خالصتاً دستی لوڈنگ اور ان لوڈنگ آپریشنز کے لیے تیار کیے گئے ہیں۔ جب فیکٹریاں بغیر پائلٹ کی پیداوار کے لیے روبوٹ ہتھیار ڈالتی ہیں، تو وہ جلد ہی عملی رکاوٹوں کا شکار ہو جاتی ہیں۔ معیاری پیلیٹس میں مکینیکل گریبنگ کی مخصوص خصوصیات کا فقدان ہے، عام چک روبوٹ کے ذریعے فراہم کیے گئے پیلیٹس کو مستحکم طریقے سے وصول نہیں کر سکتے، اور آپریٹرز کو پرانے ہارڈ ویئر کو روبوٹک اسٹیشنوں کو فٹ کرنے کے لیے اضافی ترمیمی کام کا سامنا کرنا پڑتا ہے۔
اگر آپ ایک ہی مشین اسٹیشن پر دستی آپریشن اور روبوٹک ہینڈلنگ کے درمیان لچکدار طریقے سے سوئچ کرنا چاہتے ہیں تو کیا ہوگا؟ بہت سے ابتدائی آٹومیشن حل ورکشاپس کو مستقل طور پر ایک موڈ منتخب کرنے پر مجبور کرتے ہیں۔ یا تو آپ مکمل طور پر خودکار چلاتے ہیں اور فوری دستی مداخلت سے محروم ہوجاتے ہیں، یا آپ دستی لوڈنگ پر قائم رہتے ہیں اور لائٹس آؤٹ پروڈکشن کی صلاحیت ترک کردیتے ہیں۔
جب آپ موجودہ مشینوں پر روبوٹ کو دوبارہ تیار کرتے ہیں تو آپ مہنگے پورے پیمانے پر ہارڈ ویئر کی تبدیلی سے کیسے بچتے ہیں؟ تمام pallets اور chucks کی مکمل تبدیلی بھاری سرمائے کا فضلہ پیدا کرتی ہے۔ بہت سے پروڈکشن مینیجرز ماڈیولر ایڈ آن ہارڈ ویئر کی تلاش کر رہے ہیں جو ان کے موجودہ زیرو پوائنٹ انفراسٹرکچر کے ساتھ ایک ساتھ رہ سکے۔ بالکل یہی وہ جگہ ہے جہاں یہ سلسلہ ٹھوس عملی قدر فراہم کرتا ہے۔
ماڈیولر ٹولنگ اجزاء
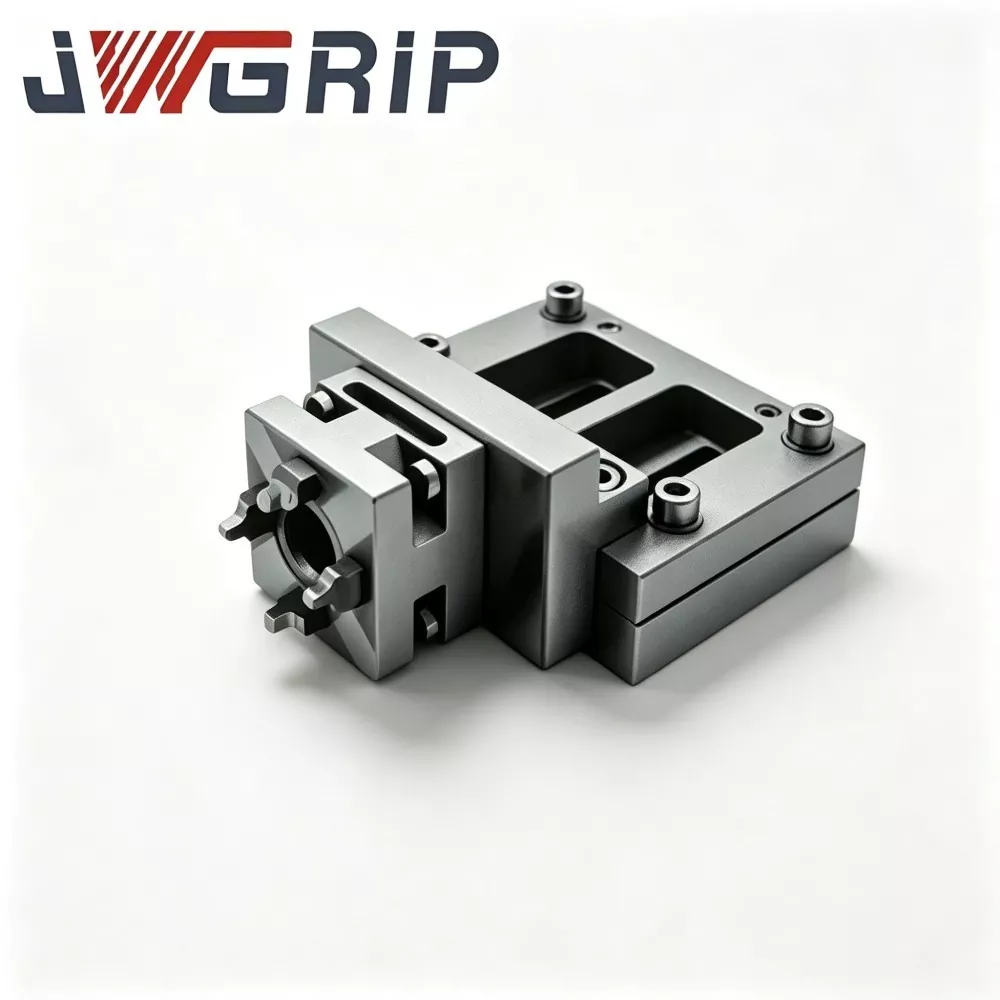
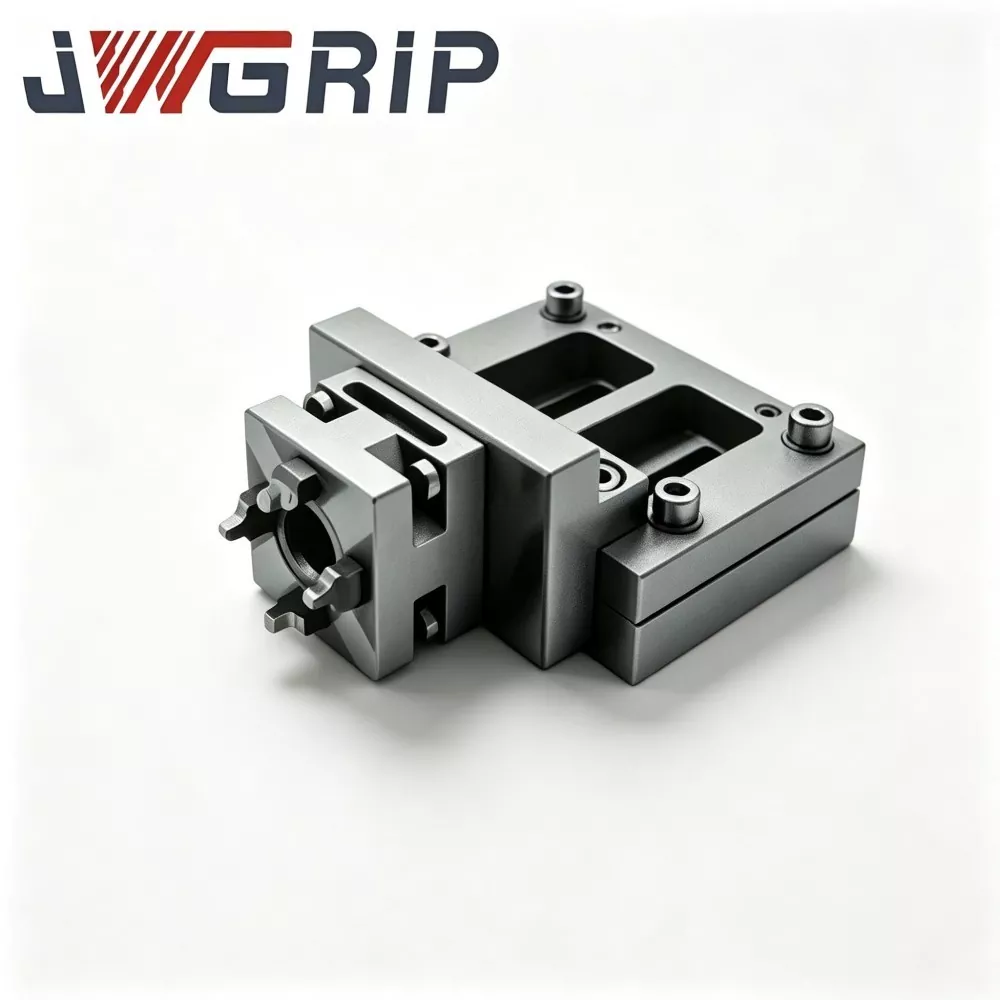
پاور چک کے ساتھ UPC زیرو پوائنٹ پیلیٹ: یہ مربوط پیلیٹ یونٹ بلٹ میں طاقتور کلیمپنگ اجزاء کو سرایت کرتا ہے۔ براہ راست روبوٹ کو پکڑنے اور جگہ کا تعین کرنے کے لیے ڈیزائن کیا گیا ہے، یہ اضافی انٹرمیڈیٹ اڈیپٹرز کو ہٹاتا ہے۔ اسے مکینیکل اسلحے کے ذریعے براہ راست حوالے کیا جا سکتا ہے اور انسانی رابطے کے بغیر جگہ پر بند کر دیا جا سکتا ہے، جو کہ غیر حاضر حالات میں مسلسل بیچ پارٹ پروسیسنگ کے لیے موزوں ہے۔
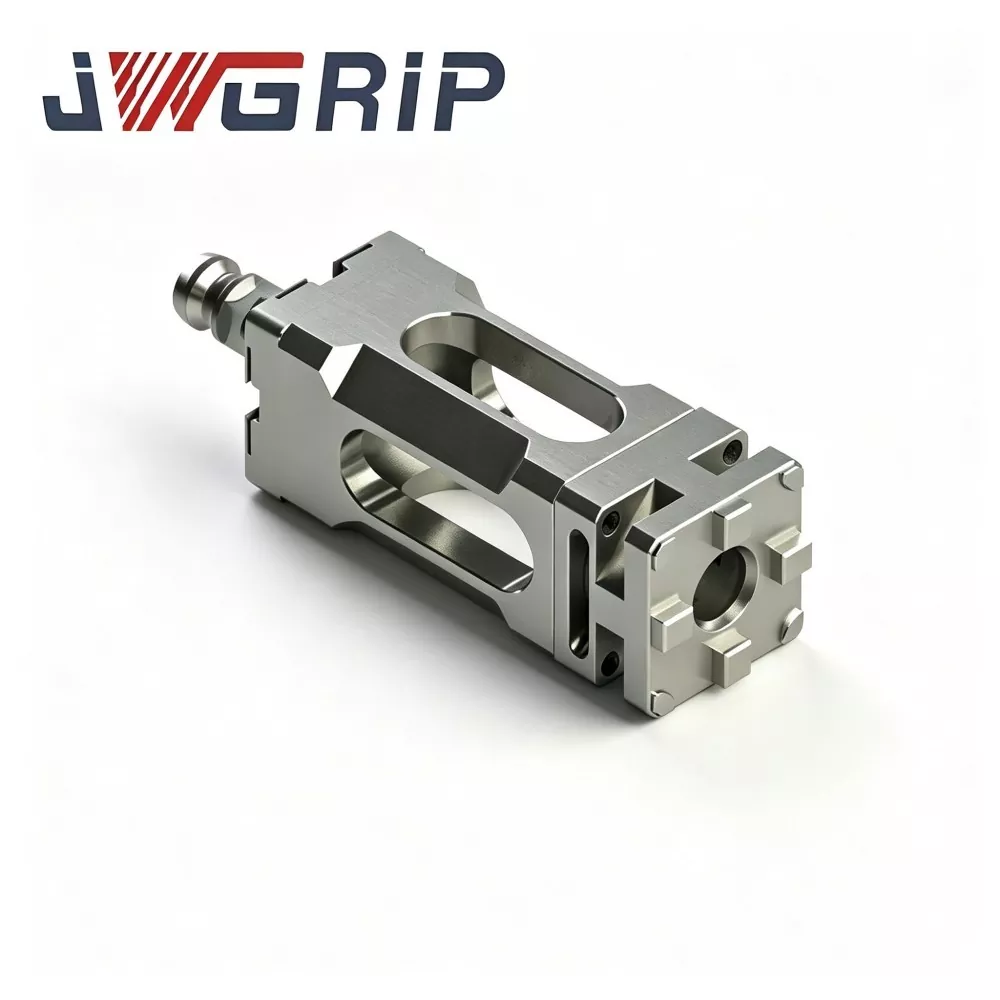
یو پی سی میگنیٹک زیرو پوائنٹ پیلیٹ: یہ خالص مکینیکل لاکنگ اسکیموں سے مختلف مقناطیسی اسسٹڈ لوکٹنگ منطق کو اپناتا ہے۔ رسمی مکینیکل لاکنگ کے اثر میں آنے سے پہلے مقناطیسی پری پوزیشننگ پیلیٹ کو اپنی جگہ پر رکھتی ہے۔ یہ پری پوزیشن فنکشن تیز رفتار روبوٹ کی نقل و حرکت اور تیزی سے منتقلی کی کارروائیوں کے دوران پیلیٹ کے پھسلنے یا آفسیٹ کو مؤثر طریقے سے روکتا ہے۔ یہ پتلی دیوار والی ورک پیس اور ہلکے وزن والی فکسچر اسمبلیوں کے لیے بہت اچھی کارکردگی کا مظاہرہ کرتا ہے۔
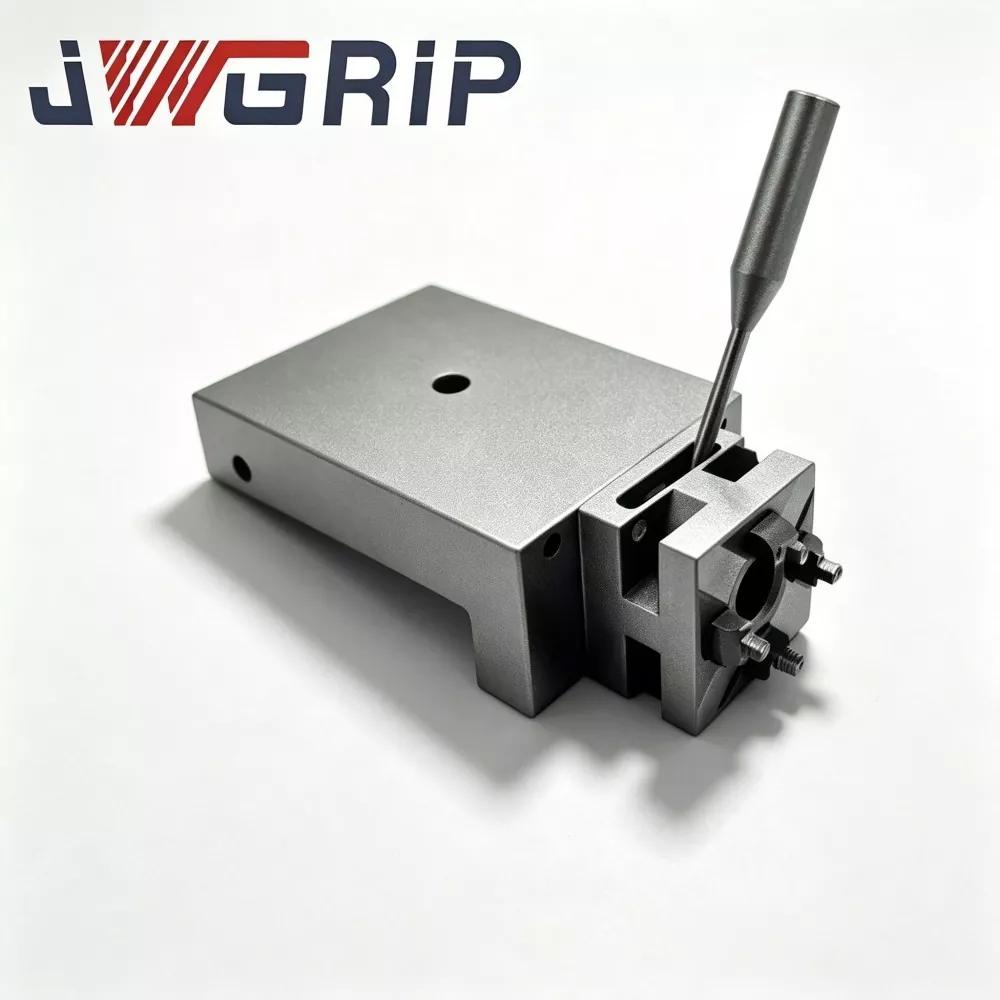
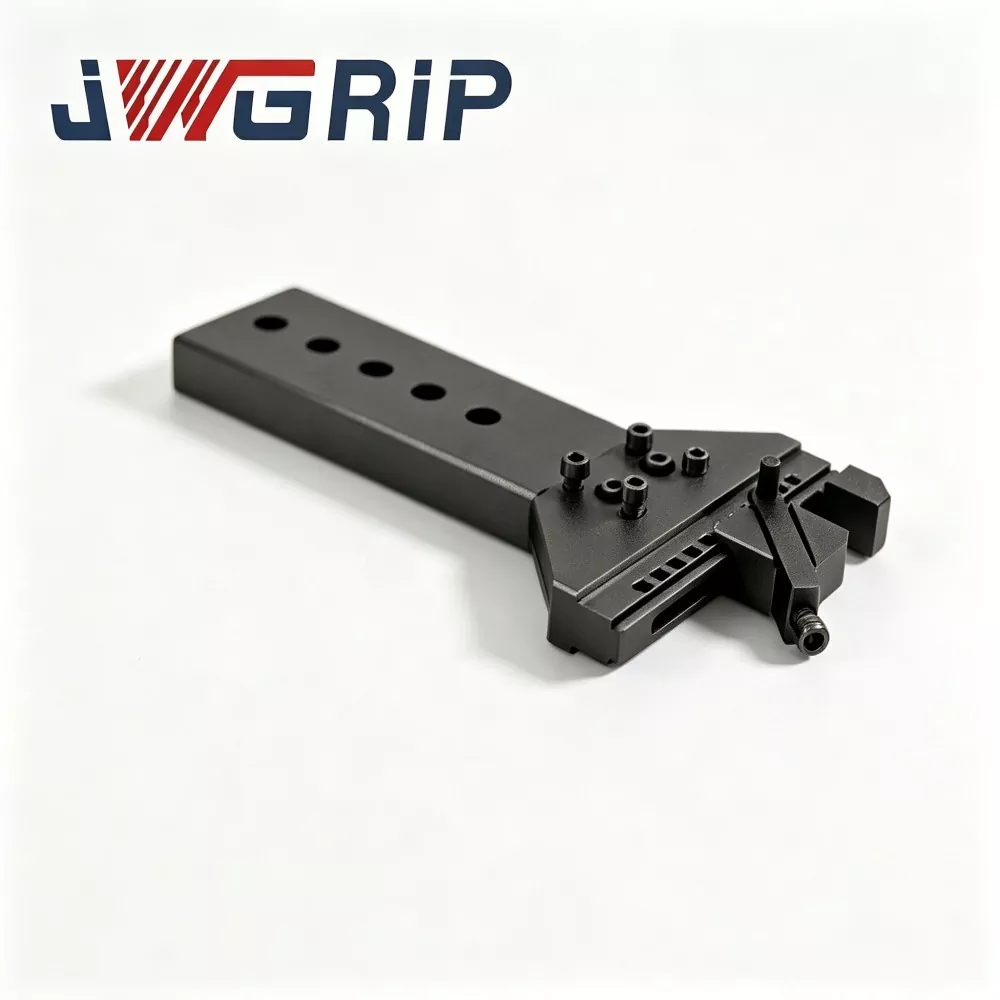
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer: روبوٹ کے فلینجز پر نصب مکینیکل ایگزیکیوٹنگ اینڈ کے طور پر کام کرتے ہوئے، یہ لنکیج بازو ٹارگٹ پیلیٹس کو پکڑنے، اٹھانے اور نقل و حمل کے کام انجام دیتا ہے۔ اس کے ساختی طول و عرض UPC سیریز کے پیلیٹ کے بیرونی پروفائل سے بالکل مماثل ہیں، تیز رفتار روبوٹک سائیکلوں کے دوران غلط پکڑنے اور گرنے کے خطرات سے بچتے ہیں۔
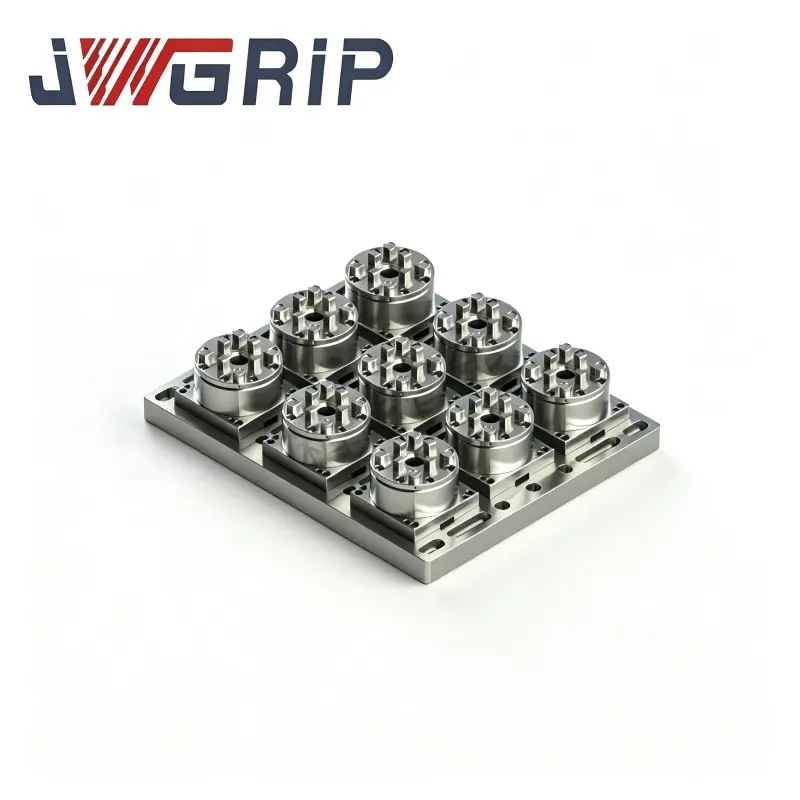
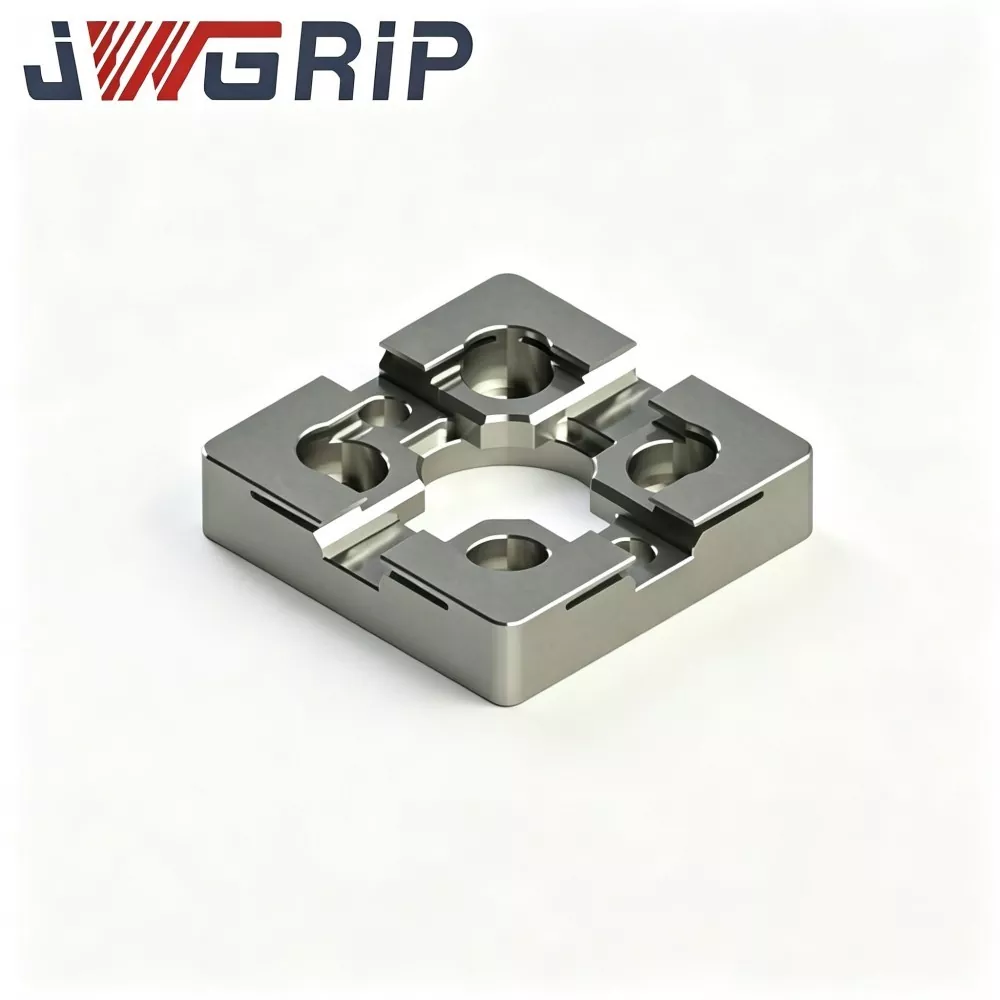
زیرو پوائنٹ چکنگ سسٹم کے لیے UPC سینٹرنگ سیگمنٹس: یہ سینٹرنگ سیگمنٹ قابل تبادلہ پوزیشننگ معاون اجزاء کے طور پر کام کرتے ہیں۔ جب پیلیٹس اور مشین سائیڈ چک انٹرفیس کرتے ہیں تو وہ ڈیٹم رواداری کو ٹھیک بناتے ہیں، طویل مدتی ورکشاپ آپریشن کے دوران پیدا ہونے والے معمولی اسمبلی انحراف کی تلافی کرتے ہیں۔ وہ پورے لوکیشن سیٹ کی قابل استعمال سروس لائف کو بڑھاتے ہیں۔
ہائبرڈ لوڈنگ موڈ سوئچنگ کے لیے تیاریاں اور قواعد
مخلوط موڈ سوئچنگ کے لیے کونسی تیاری مکمل کی جانی چاہیے؟
روبوٹ کے ذریعہ پیش کردہ UPC پیلیٹس اور زیرو پوائنٹ پیلیٹ سیریز سے حاصل کردہ دستی طور پر چلنے والے پیلیٹس دونوں کے لیے متحد ڈیٹم معیارات رکھیں۔ یکساں پل سٹڈ وضاحتیں ایک ہی مشین سائیڈ چک پر جسمانی تبادلے کی ضمانت دیتی ہیں۔
موڈ سوئچنگ کے دوران کن آپریٹنگ قواعد پر توجہ دینے کی ضرورت ہے؟
روبوٹک پروڈکشن سے دستی ایڈجسٹمنٹ کی طرف سوئچ کرتے وقت، آپریٹرز کو مشین سائیڈ چک کو الگ کرنے یا اس میں ترمیم کرنے کی ضرورت نہیں ہوتی ہے۔ وہ صرف UPC سیریز کے روبوٹ پر مبنی پیلیٹس کو عام دستی طور پر بھری ہوئی پیلیٹس سے بدلتے ہیں۔ دوبارہ جانچ پڑتال یا ڈیٹم ری سیٹ کام کی ضرورت نہیں ہے۔
مکسڈ موڈ ورک فلو میں آپ کو کن چھپے ہوئے خطرات پر نظر رکھنی چاہئے؟
روبوٹ پکڑنے کے وزن کی حد پر توجہ دیں۔ ورک پیس اور فکسچر کا کل وزن روبوٹ کوئیک چینج ٹول چینجر کے لیے UPC ہینج لنکیج آرم کے ریٹیڈ لوڈ سے زیادہ نہیں ہو سکتا۔ زیادہ لوڈنگ پوزیشننگ ڈرفٹ اور مکینیکل اخترتی کو متحرک کرے گی۔
کارکردگی کی تشخیص
روبوٹک ریپیٹ ٹرانسفر کی درستگی: یہ لاک کرنے کے بعد محض جامد پوزیشننگ کی درستگی نہیں ہے۔ آپ کو روبوٹ کو پکڑنے، اٹھانے، حرکت کرنے اور رکھنے کے پورے عمل میں پیدا ہونے والی پوزیشن کے انحراف کا بھی جائزہ لینے کی ضرورت ہے۔ منتقلی کے دوران معمولی انحراف متعدد پروسیسنگ سائیکلوں کے بعد واضح جہتی غلطیوں میں پھیل جائے گا۔
مقناطیسی معاون ڈھانچے کی ماحولیاتی موافقت: لوہے پر مبنی کٹنگ چپس سے بھری ورکشاپس کے لیے، مقناطیسی قسم کے پیلیٹ ماڈلز کو موثر چپ کو ہٹانے والے ڈیزائن کی ضرورت ہوتی ہے تاکہ لوہے کے اسکریپ کو مقناطیسی سطحوں پر لگنے سے روکا جا سکے اور چپٹا پن کا پتہ لگایا جا سکے۔
مکینیکل سٹرکچر مخالف اثرات کی کارکردگی: روبوٹ کے ہاتھ سے رکھنے کے عمل سے رابطہ کا خاص اثر پڑتا ہے۔ ہارڈ ویئر کی ساختی طاقت کو حوالہ کے چہروں کی مستقل خرابی کے بغیر بار بار بار بار اثر کو جذب کرنا چاہئے۔
مواد اور دستکاری کی خصوصیات
اہم ساختی باڈیز اعلی طاقت بجھانے والے مصر دات اسٹیل کو اپناتے ہیں۔ کلیدی پتہ لگانے والی رابطہ سطحیں ملٹی سٹیپ پریزین پیسنے کے عمل سے گزرتی ہیں۔ مقناطیسی قسم کی پیلیٹ اسمبلیاں بار بار مقناطیسی قوت کشیدگی کی عمر کی جانچ کو پاس کرتی ہیں، تاکہ یہ یقینی بنایا جا سکے کہ مقناطیسی پری پوزیشن کی صلاحیت ہزاروں کام کے چکروں کے بعد مستحکم رہتی ہے۔
تمام UPC زیرو پوائنٹ پوزیشننگ سیریز کے اجزاء زیرو پوائنٹ کلیمپنگ چک سیریز کے ساتھ انٹرفیس کی مطابقت کو برقرار رکھتے ہیں۔ روبوٹ کے قابل پیلیٹس کو متعارف کرواتے وقت فیکٹریوں کو موجودہ مشین سائیڈ چک کو ضائع کرنے کی ضرورت نہیں ہے۔ موجودہ ہارڈویئر اثاثے نئے خودکار پروڈکشن لے آؤٹ میں کام کرتے رہ سکتے ہیں۔
غیر معیاری ترمیمی سپورٹ میں گراسنگ گروو ڈائمینشنز، مقناطیسی قوت کی شدت کی ایڈجسٹمنٹ اور لنکیج آرم ماؤنٹنگ فلانج سائز شامل ہیں، جو مارکیٹ میں مختلف مرکزی دھارے کے روبوٹ برانڈ فلینج کے معیارات کے مطابق ہوتے ہیں۔
روزانہ کی دیکھ بھال
روبوٹ پر مبنی لوکیشن ہارڈویئر صرف سادہ تنصیب سے پوری کارکردگی فراہم نہیں کرے گا۔ روزمرہ کے انتظام کو روبوٹ موشن پیرامیٹر ٹیوننگ، مقناطیسی سطحوں پر چپ کی باقاعدگی سے صفائی اور ربط بازو مشترکہ کلیئرنس کے متواتر معائنہ کو یکجا کرنا چاہیے۔ یہاں تک کہ اعلی درجے کا ماڈیولر ہارڈویئر بھی پوشیدہ خطرات پیدا کرے گا اگر معمول کی دیکھ بھال کے اقدامات کو چھوڑ دیا جائے۔ بہت سے آٹومیشن-پروجیکٹ کے کم کارکردگی کے معاملات خود ہارڈ ویئر کے نقائص کی بجائے نظرانداز کیے جانے والے روزانہ معائنہ سے پیدا ہوتے ہیں۔

- View as
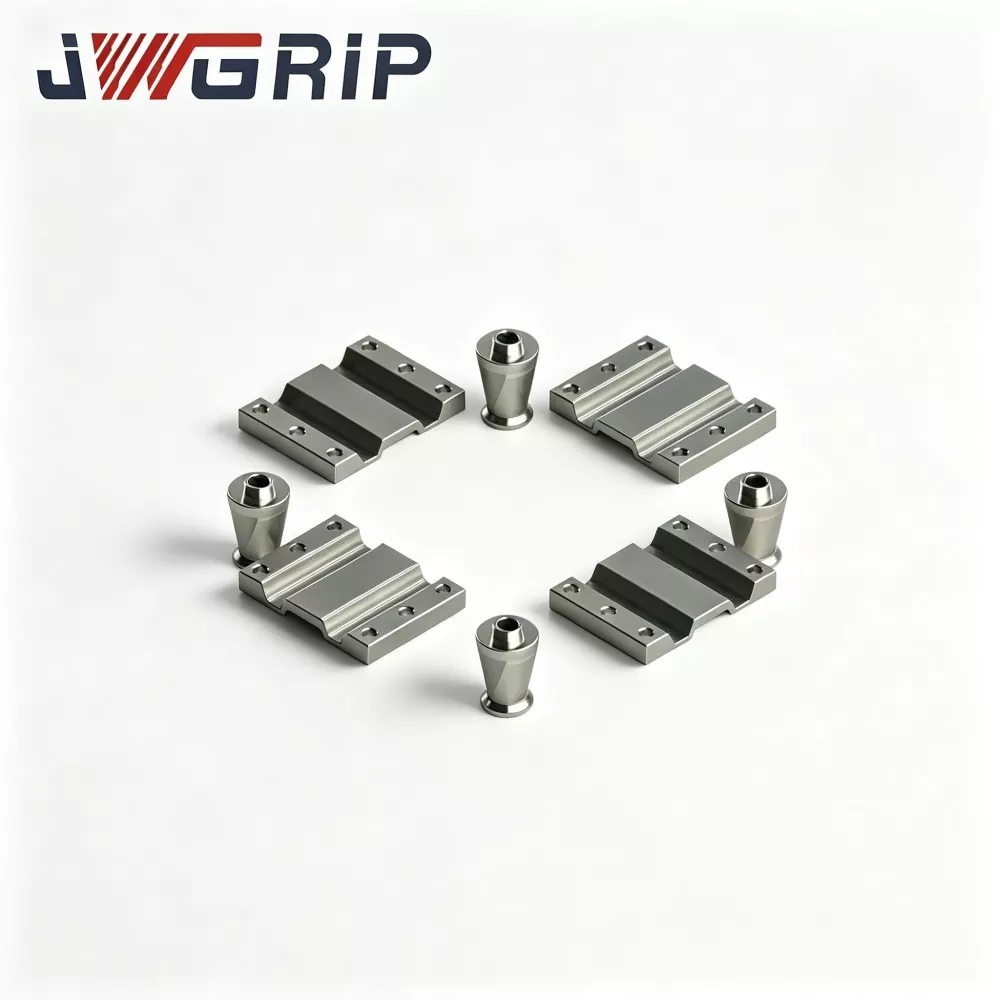
زیرو پوائنٹ کلیمپنگ سسٹم کے لیے UPC سینٹرنگ سیگمنٹس
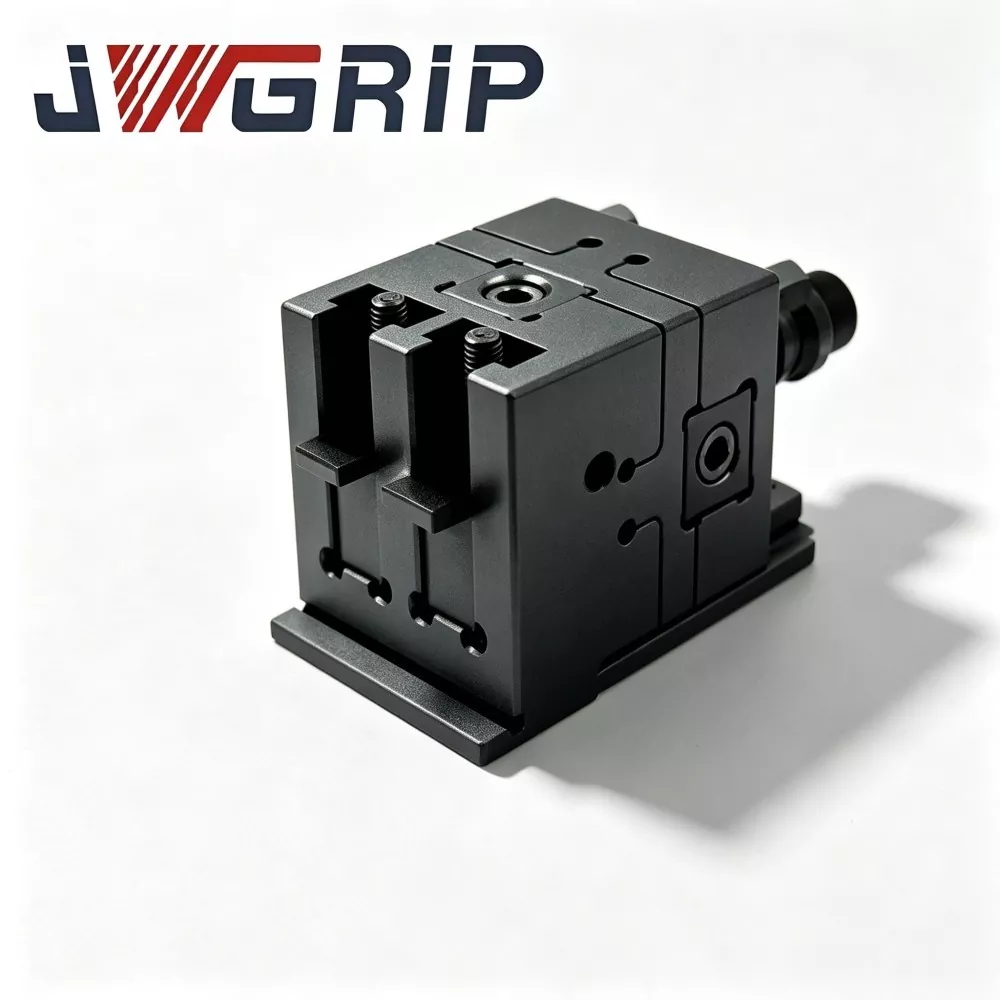
JWGRIP چین میں زیرو پوائنٹ کلیمپنگ سسٹم کے لیے اپنی مرضی کے مطابق UPC سینٹرنگ سیگمنٹس کا پیشہ ور صنعت کار اور فراہم کنندہ ہے، معیاری وضاحتیں مکمل طور پر اسٹاک میں ہیں۔ UPC زیرو پوائنٹ چکنگ سسٹمز کے لیے پیشہ ورانہ طور پر تیار کردہ ضروری معاون لوازمات کے طور پر، یہ سینٹرنگ سیگمنٹ زیرو پوائنٹ کلیمپنگ یونٹس کے لیے بنیادی میچنگ اور دیکھ بھال کے اجزاء کے طور پر کام کرتے ہیں۔ ہائی ہارڈنیس الائے اسٹیل میٹریل اور معیاری درستگی کی پروسیسنگ ٹیکنالوجی کو اپناتے ہوئے، انہیں تمام UPC معیاری زیرو پوائنٹ چک کے ساتھ بغیر کسی اضافی معاون لوازمات کے، معیاری اسمبلی کی حمایت اور متنوع فکسچر میچنگ اور آلات کو اپ گریڈ کرنے کے مطالبات کو پورا کرنے کے لیے اپنی مرضی کے مطابق ترمیم کے لیے براہ راست ڈھال لیا جا سکتا ہے۔
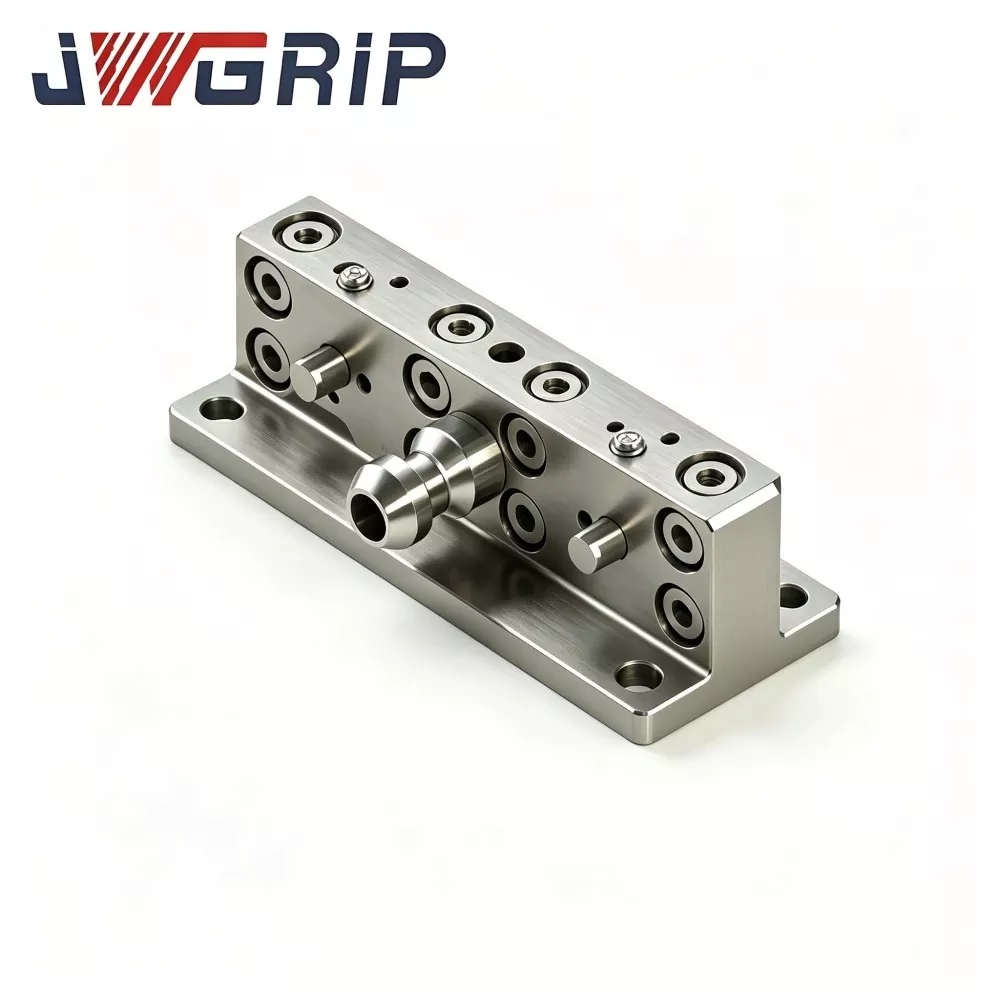
روبوٹ کوئیک چینج ٹول چینجر کے لیے UPC ہینج لنکیج آرم
JWGRIP چین میں روبوٹ کوئیک چینج ٹول چینجر کے لیے UPC ہینج لنکیج آرم کا ایک پیشہ ور OEM برآمد کنندہ ہے۔ یہ ایک بنیادی ساختی جڑنے والا جزو ہے جو خاص طور پر روبوٹ آٹومیٹک فکسچر سویپ اور بغیر پائلٹ CNC لچکدار پروڈکشن سیلز کے لیے ڈیزائن کیا گیا ہے۔ روبوٹ اینڈ انفیکٹر اور یو پی سی زیرو پوائنٹ پیلیٹ سیٹس کے درمیان کلیدی فورس ٹرانسمیشن میڈیم کے طور پر کام کرتے ہوئے، یہ آپٹمائزڈ ہنگ لنکیج آرم مکمل طور پر روبوٹ ایکسس موشن کے ذریعے مکینیکل لاکنگ اور ان لاکنگ کا احساس کرتا ہے، اضافی نیومیٹک اور ہائیڈرالک ڈرائیونگ ڈیوائس کی ضرورت کو ختم کرتا ہے۔
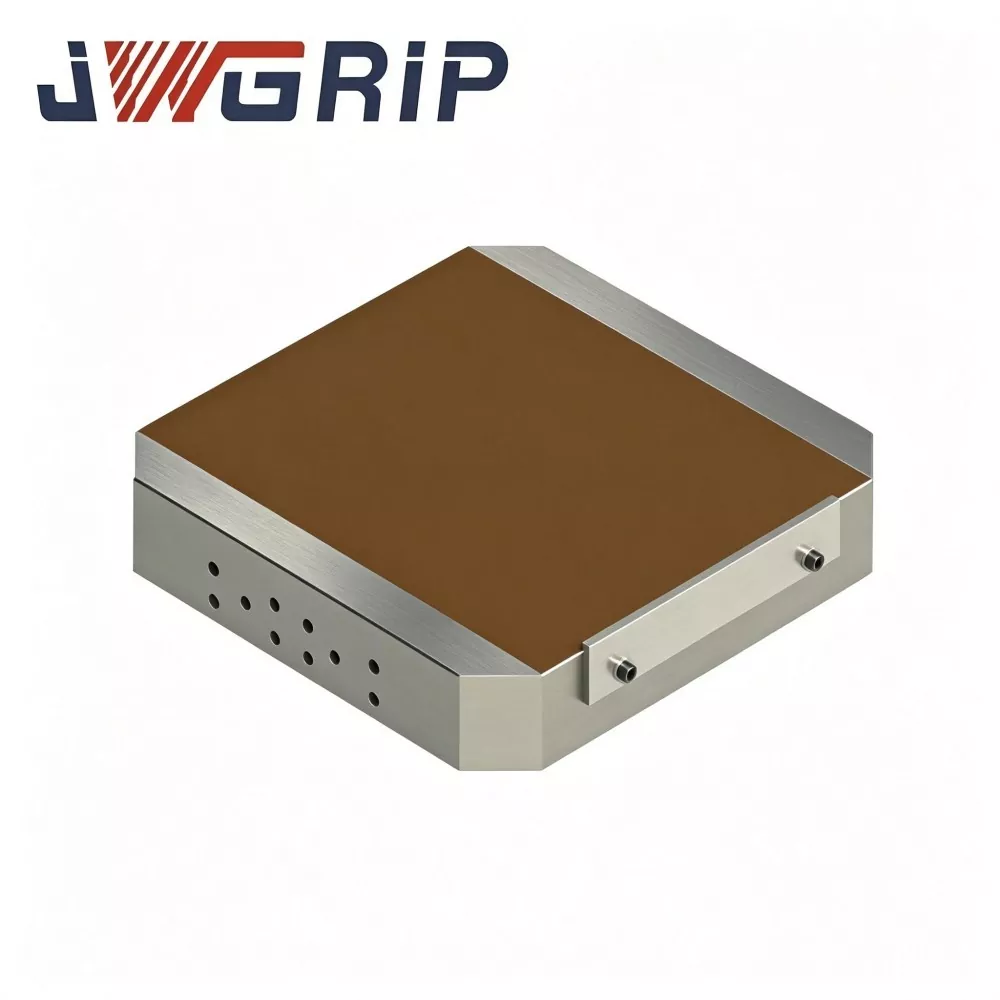
UPC مقناطیسی زیرو پوائنٹ پیلیٹ
JWGRIP چین میں ایک پیشہ ور برآمد کنندہ اور فیکٹری سے براہ راست تھوک فروش ہے، جو UPC میگنیٹک زیرو پوائنٹ پیلیٹ فراہم کرتا ہے اور CNC ملنگ، گرائنڈنگ اور EDM ورکشاپس کے لیے حسب ضرورت اعلیٰ کارکردگی کے کلیمپنگ سلوشن فراہم کرتا ہے۔ یہ مربوط پیلیٹ یونٹ معیاری UPC زیرو پوائنٹ فوری تبدیلی پوزیشننگ کنسٹرکشن کو اعلی کارکردگی والے مستقل مقناطیس چک کے ساتھ ضم کرتا ہے، جو روایتی مکینیکل کلیمپنگ جبڑوں کی جسمانی حدود کو توڑتا ہے۔
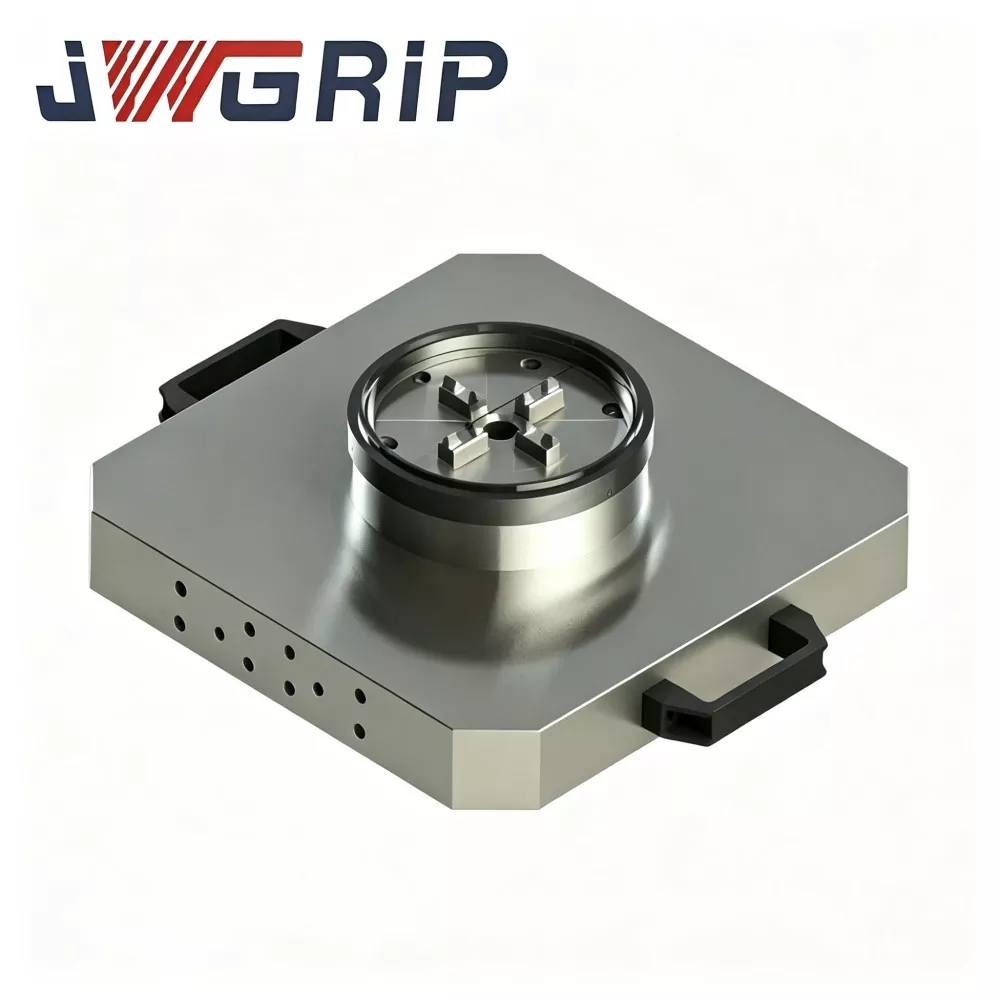
پاور چک کے ساتھ UPC زیرو پوائنٹ پیلیٹ
JWGRIP چین میں پاور چک کے ساتھ پیشہ ورانہ UPC زیرو پوائنٹ پیلیٹ کا مینوفیکچرر اور سپلائر ہے۔ یہ جدید ٹرننگ ملنگ کمپوزٹ مشینوں اور عمودی مشینی مراکز کے لیے تیار کردہ ایک اعلیٰ درستگی سے مربوط کلیمپنگ فکسچر ہے۔ یہ پروڈکٹ اختراعی طور پر UPC کے معیاری زیرو پوائنٹ لاکنگ میکانزم اور پاور چک کو یک سنگی پیلیٹ ڈھانچے میں ضم کرتا ہے، جس سے زیرو پوائنٹ بیس اور آزاد چک لوازمات کی علیحدہ خریداری اور سائٹ پر اسمبلی کی ضرورت کو ختم کیا جاتا ہے۔
JWGRIP چین میں ایک پیشہ ور UPC زیرو پوائنٹ پوزیشننگ سیریز مینوفیکچرر اور سپلائر ہے۔ ہم آپ کو اپنی فیکٹری سے مسابقتی قیمت پر تھوک اعلی معیار کی مصنوعات میں خوش آمدید کہتے ہیں۔
خبروں کی سفارشات