تمل
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

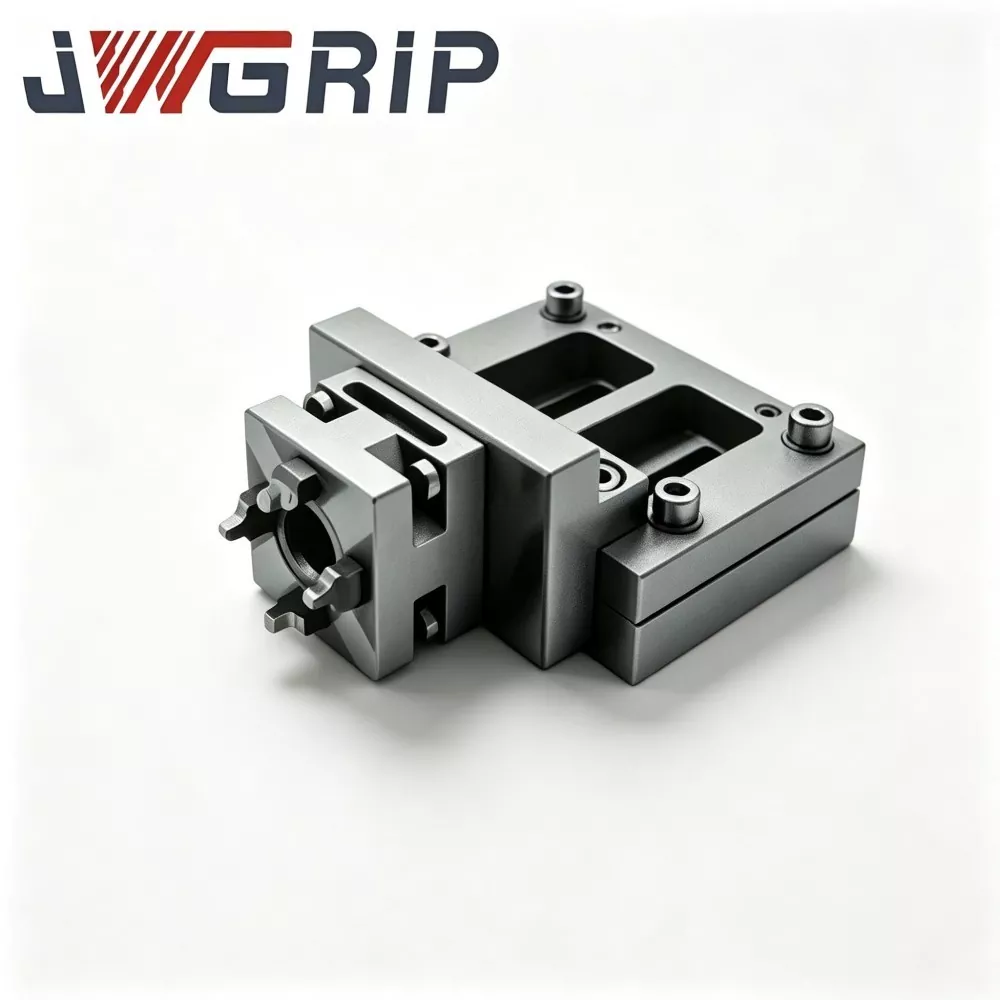
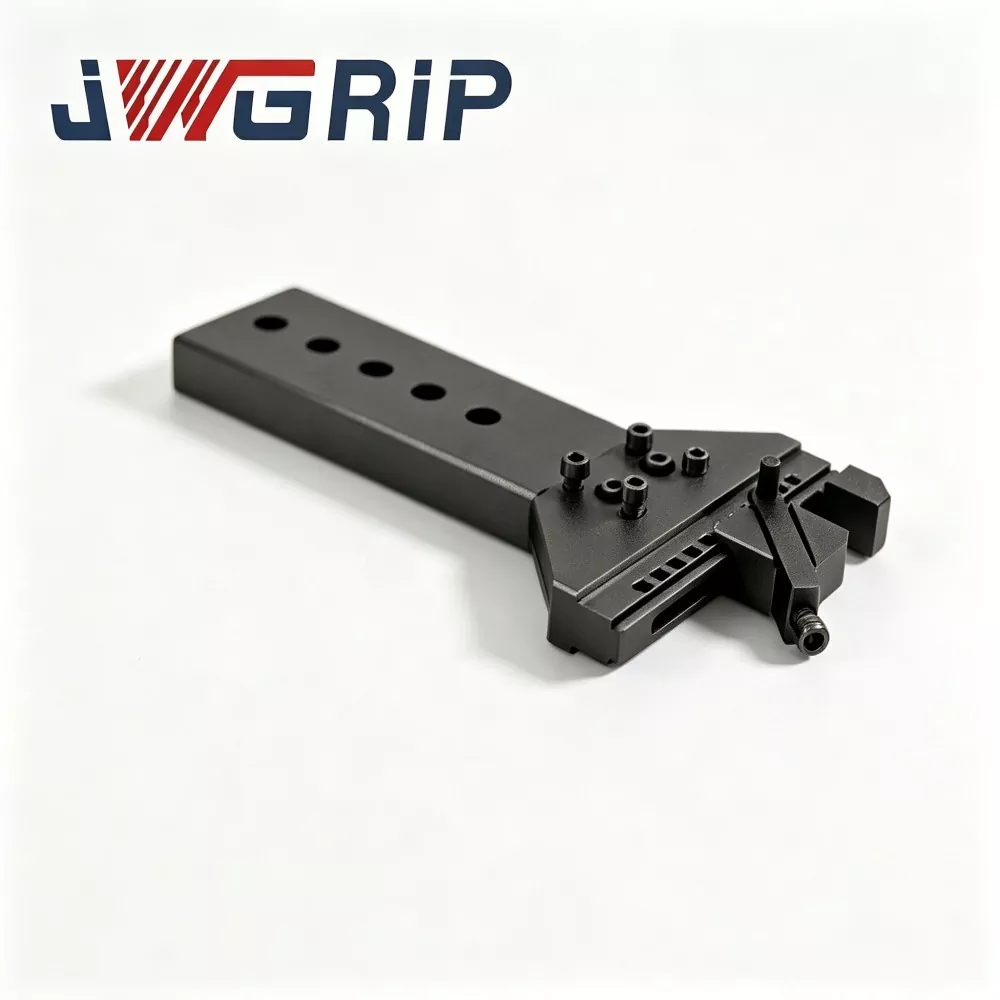
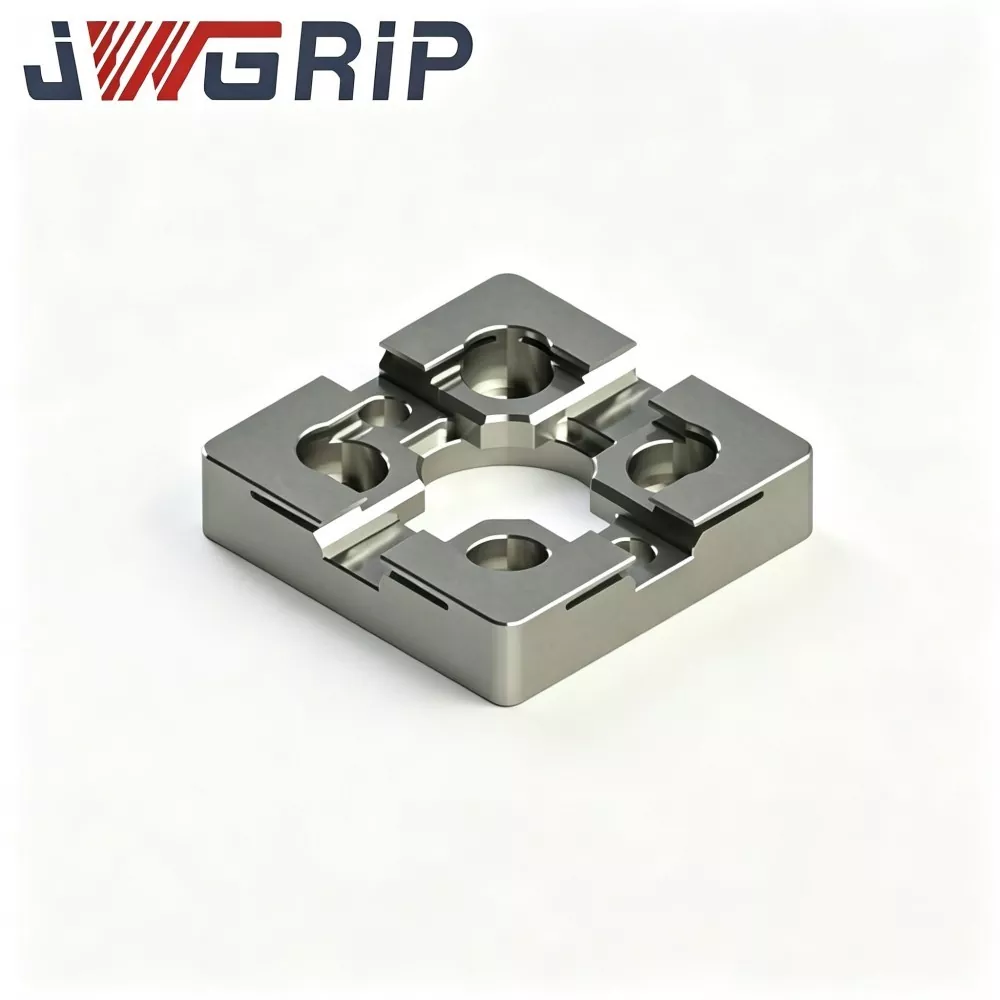
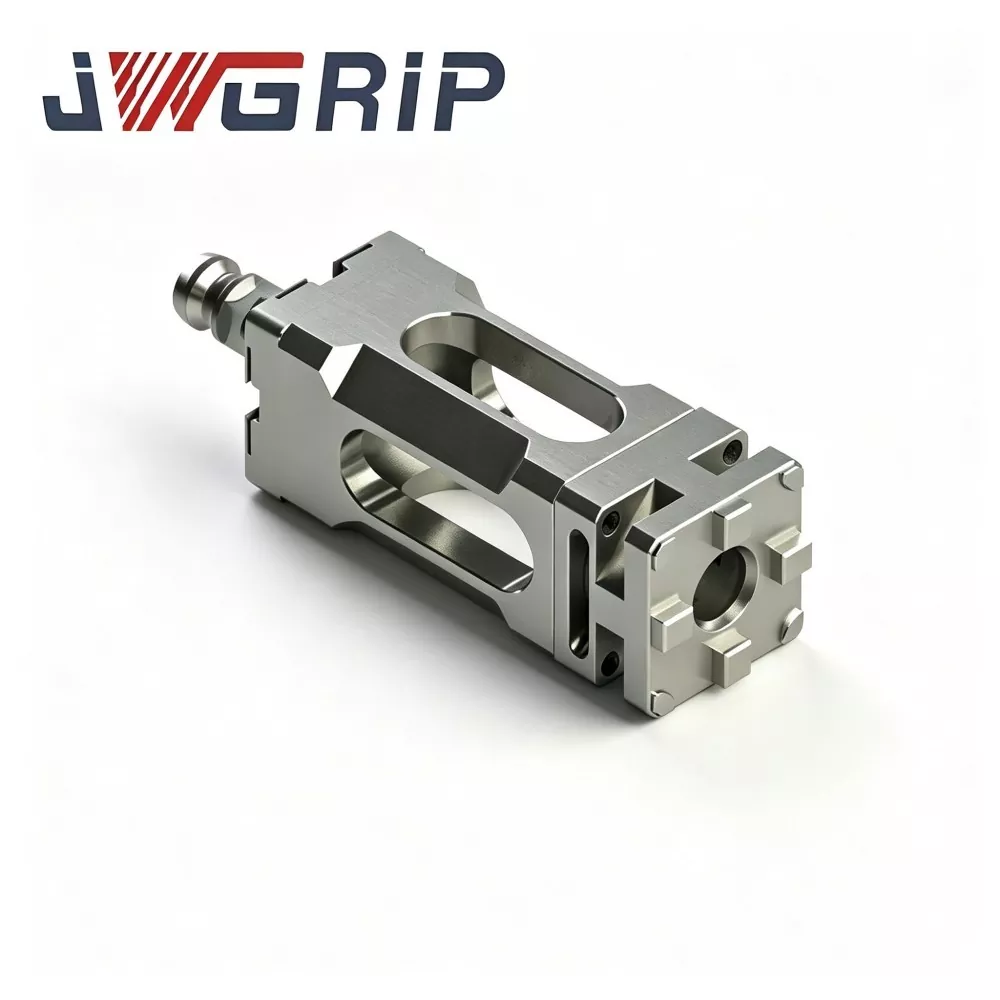
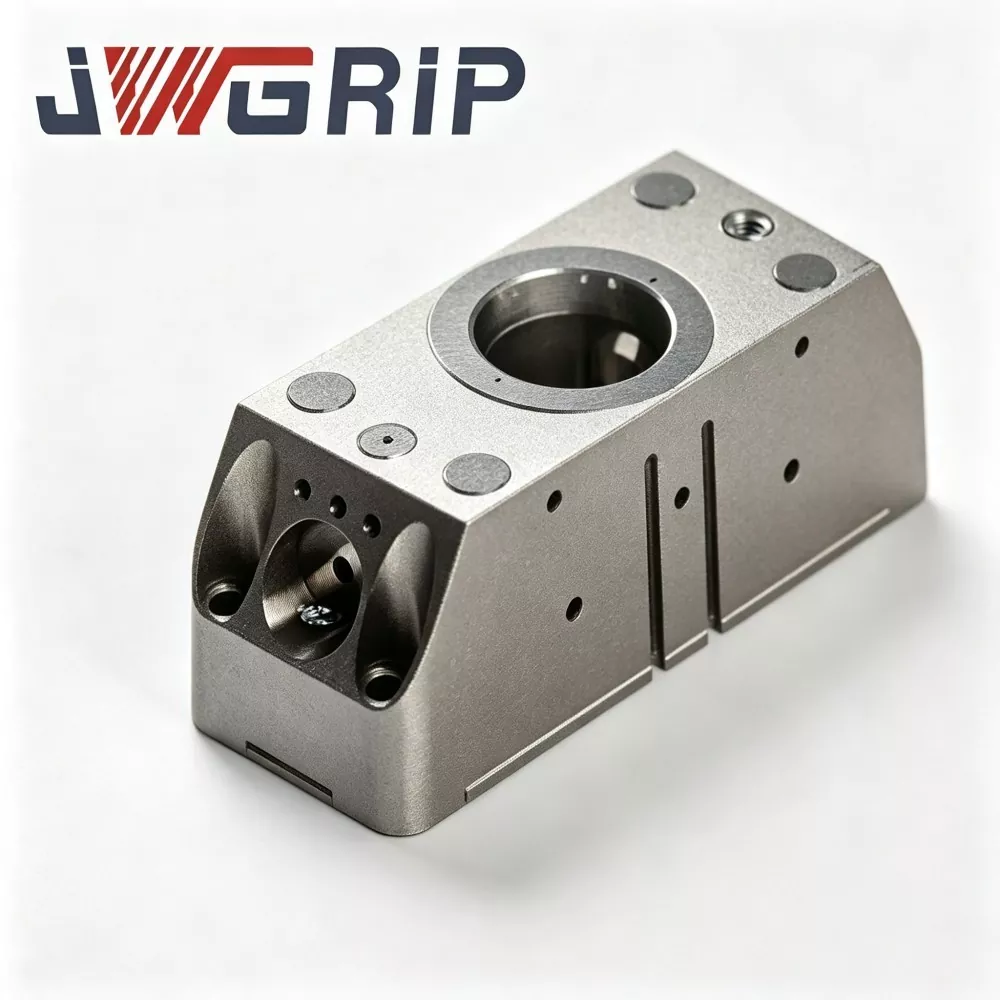
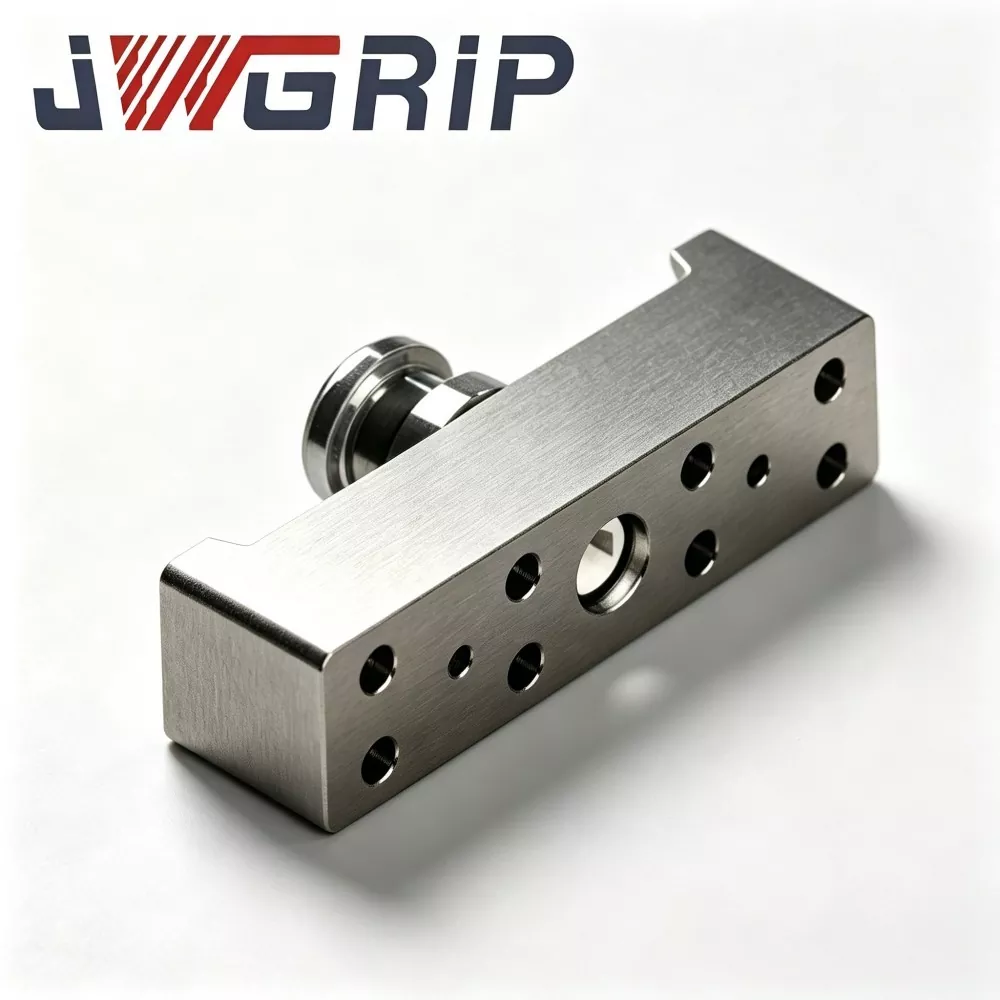
N160 روبوٹ کوئیک چینج گریپر ماڈیول
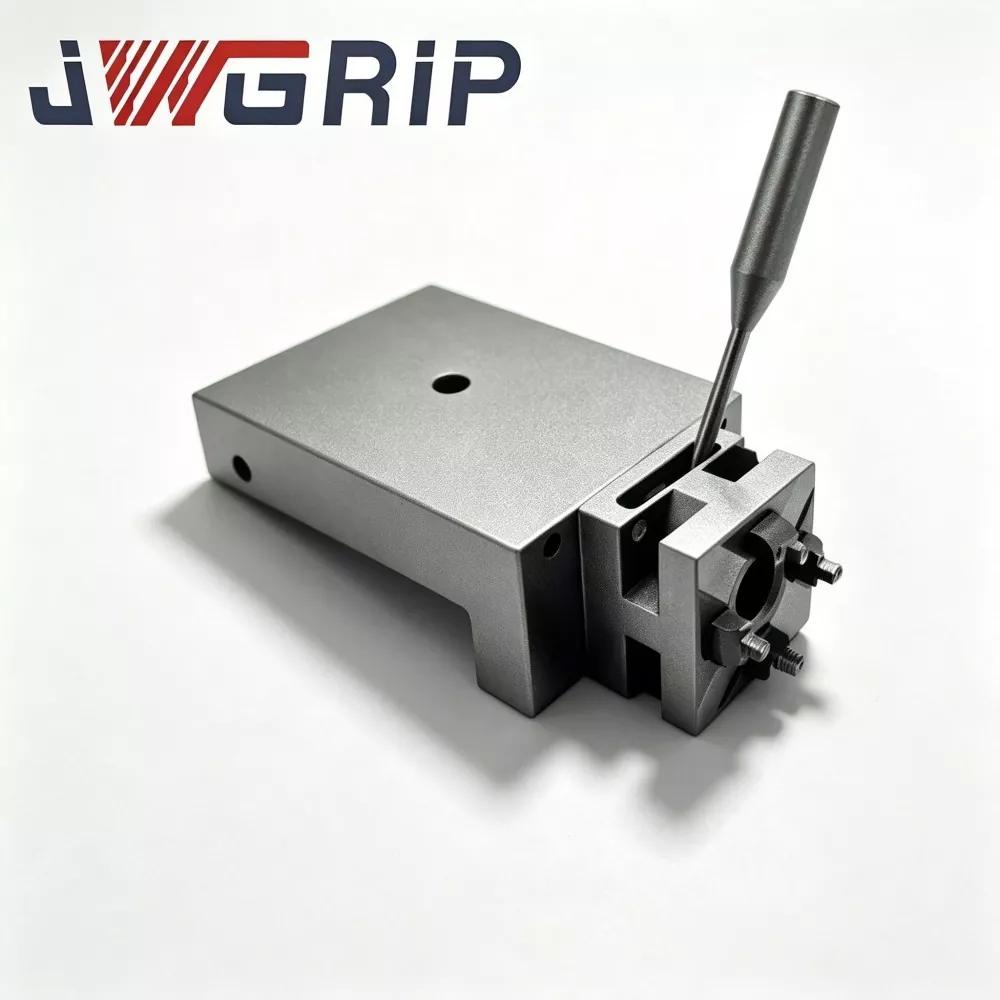
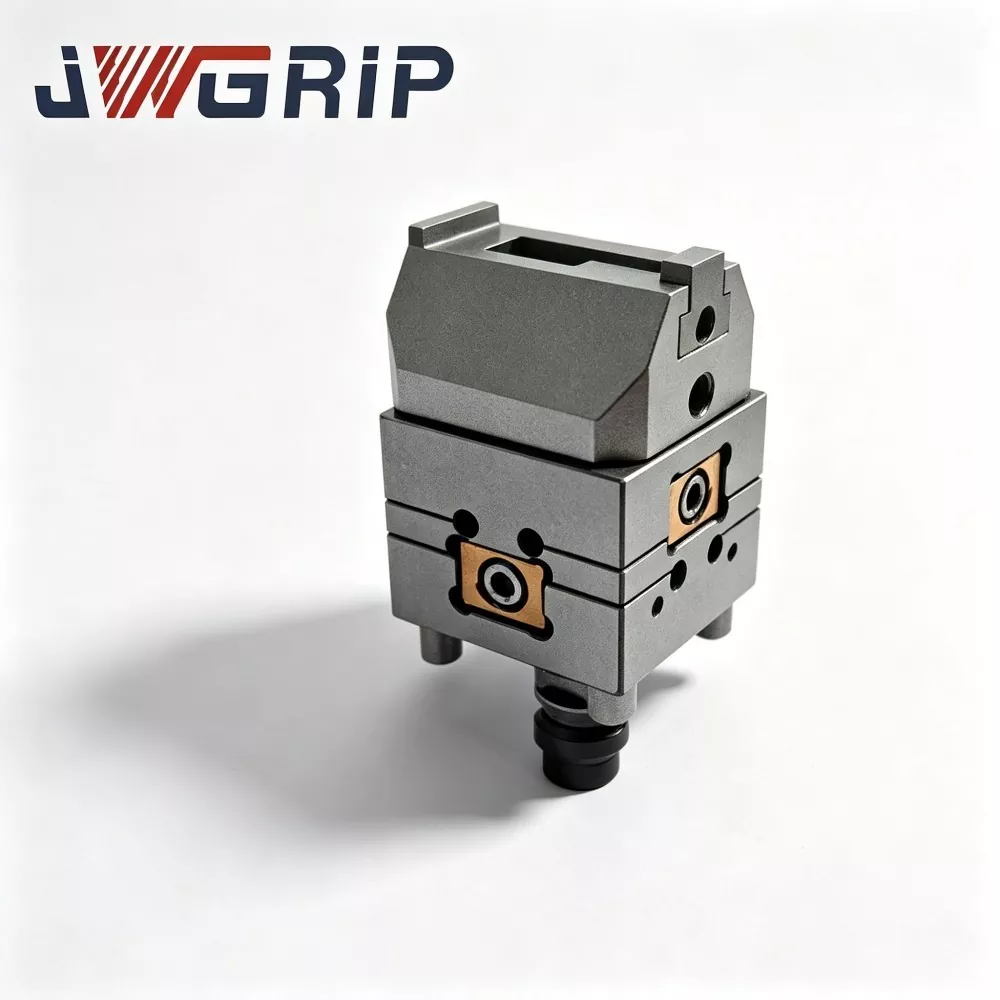
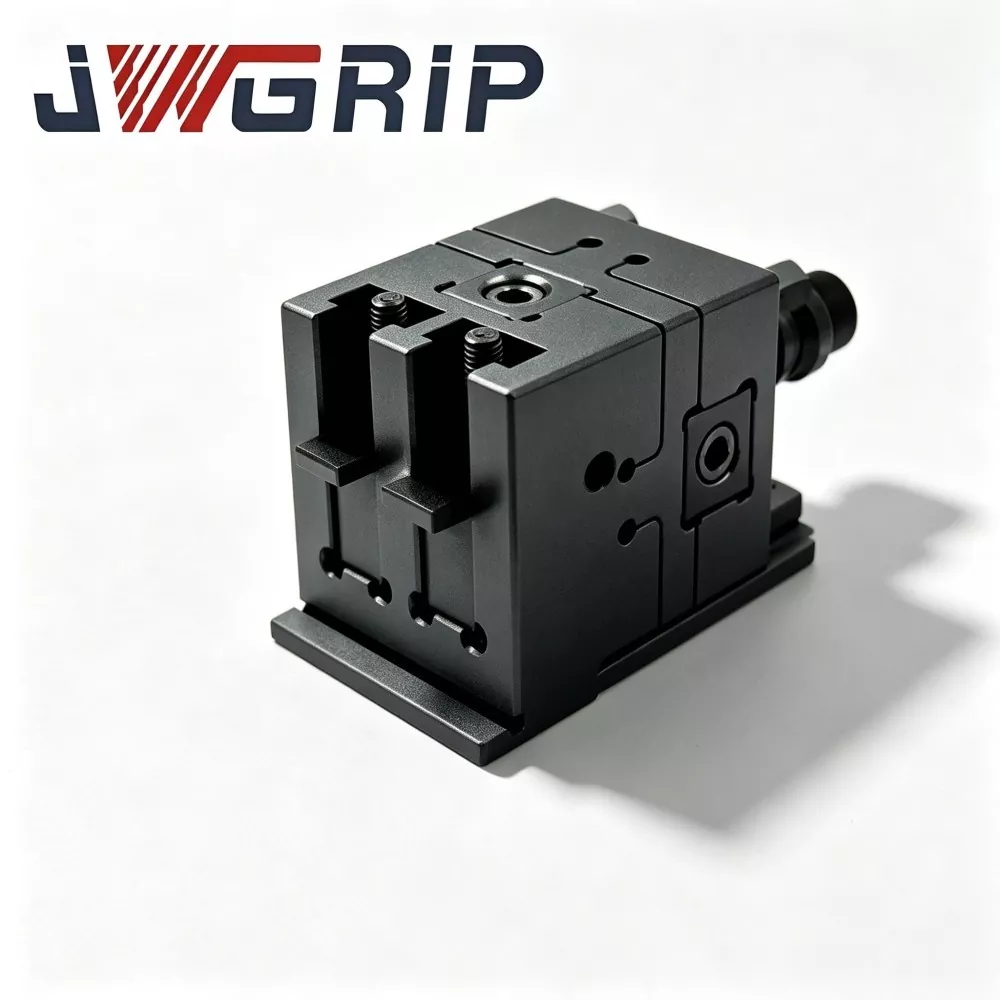
JWGRIP چین میں N160 روبوٹ کوئیک چینج گریپر ماڈیول کا پیشہ ور مینوفیکچرر اور فراہم کنندہ ہے، جو بلک آرڈر کی خریداری کی حمایت کرتا ہے اور عالمی آٹومیشن پروجیکٹ پارٹنرز کے لیے حقیقی فیکٹری قیمت فراہم کرتا ہے۔ یہ ایک نیا اپ گریڈ شدہ مربوط روبوٹ اینڈ آف آرم ایگزیکیوشن یونٹ ہے جسے خاص طور پر جدید لچکدار بغیر پائلٹ پروڈکشن لائنوں کے لیے ڈیزائن کیا گیا ہے۔ نیومیٹک متوازی گریپر اور روبوٹ کوئیک چینج انٹرفیس کو ایک ہی ماڈیولر باڈی میں اختراعی طور پر ضم کرنا، یہ الگ الگ کوئیک چینج ڈسکس اور آزاد گریپر اسمبلی کی ضرورت کو ختم کرتا ہے، جس میں اضافی ملٹی لیئر کنیکٹنگ فلینج یا عبوری لوازمات کی ضرورت نہیں ہوتی ہے۔
یہ اعلیٰ کارکردگی والا N160 روبوٹ کوئیک چینج گریپر ماڈیول اعلیٰ طاقت والا ایوی ایشن ایلومینیم الائے ہاؤسنگ اور بجھائے ہوئے الائے اسٹیل لاکنگ کور کو اپناتا ہے، جس میں شاندار پائیداری اور مستحکم مکینیکل کارکردگی نمایاں ہے۔ روایتی تقسیم کے مشترکہ ڈھانچے کو چھوڑ کر، یہ ملٹی لیئر کنکشن اور آن سائٹ اسمبلی انحراف کی وجہ سے ہونے والی مجموعی پوزیشننگ کی غلطیوں کو مؤثر طریقے سے کم کرتا ہے۔ ماڈیول نے سائیکلک تھکاوٹ کے لاکھوں ٹیسٹ پاس کیے ہیں اور سی ای مکینیکل حفاظتی معیارات کی مکمل تعمیل کرتا ہے، ہائی فریکوئنسی سائیکلک گریبنگ اور سوئچنگ منظرناموں میں طویل مدتی مستحکم آپریشن کو برقرار رکھتا ہے۔
اندرون خانہ مینوفیکچرنگ کے مکمل طریقہ کار بشمول خام مال کی جانچ، CNC پریزیشن مشیننگ، ویکیوم ہیٹ ٹریٹمنٹ، سطح کی سختی اور فل لوڈ سائکلک تصدیق کے ساتھ، ہر یونٹ مسلسل اعلیٰ معیار کی کارکردگی فراہم کرتا ہے۔ یہ نئی توانائی کے اجزاء کی اسمبلی، آٹوموٹو چھوٹے حصوں کی ہینڈلنگ، 3C صحت سے متعلق ورک پیس پکڑنے اور گھریلو آلات کے اجزاء کی چھانٹی کے لیے وسیع پیمانے پر لاگو ہوتا ہے۔ سنگل یونٹ ٹرائل کی خریداری اور بڑے بیچ آرڈر تعاون کی حمایت کرتے ہوئے، یہ مکمل 2D/3D ڈرائنگ ڈیٹا، انسٹالیشن گائیڈنس اور ریموٹ ٹیکنیکل سپورٹ سے لیس ہے، جو سائٹ پر موجود اسمبلی اور انشانکن کام کے بوجھ کو بہت کم کرتا ہے اور مجرد مینوفیکچرنگ انٹرپرائزز کے لیے ذہین لچکدار پروڈکشن لائنوں کی تزئین و آرائش کے چکر کو مختصر کرتا ہے۔
انٹیگریٹڈ ماڈیول ڈیزائن ریشنل
مینوفیکچرنگ ملٹی ورائٹی اور چھوٹے بیچ پروڈکشن موڈ کی طرف منتقل ہونے کے ساتھ، زیادہ خودکار پروڈکشن لائنز ایک سے زیادہ پکڑنے والے کاموں کو مکمل کرنے کے لیے ایک صنعتی روبوٹ کا مطالبہ کرتی ہیں۔
روایتی طور پر، سسٹم انٹیگریٹرز کوئیک چینج ڈسک اور نیومیٹک گرپر الگ الگ خریدتے ہیں، انہیں فیلڈ کمیشننگ کے دوران روبوٹ فلینج پر اکٹھا کرتے ہیں۔
یہ حل بہت سی چھپی ہوئی پریشانیاں لاتا ہے:
1. متعدد میٹنگ فلینجز جہتی رواداری کا ڈھیر لگاتے ہیں، مجموعی طور پر دہرانے کی پوزیشننگ کی درستگی کو کم کرتے ہیں۔
2. بے نقاب بیرونی ایئر ٹیوبوں کو بار بار ٹول کی تبدیلی کے چکر کے دوران رگڑ سے نقصان ہوتا ہے۔
3. کام کے اوقات کی ایک بڑی مقدار سائٹ پر جمع کرنے اور کیلیبریشن کے لیے استعمال ہوتی ہے۔
N160 روبوٹ کوئیک چینج گریپر ماڈیول مذکورہ بالا عملی درد کے نکات کو حل کرنے کے لیے تیار کیا گیا ہے۔ JWGRIP فوری تبدیلی کے لاکنگ میکانزم، گیس سرکٹ چینل اور متوازی گرفت کرنے والے جبڑوں کو ایک کمپیکٹ ماڈیول یونٹ میں ضم کرتا ہے۔
پورے سیٹ میں تقسیم کیا گیا ہے:
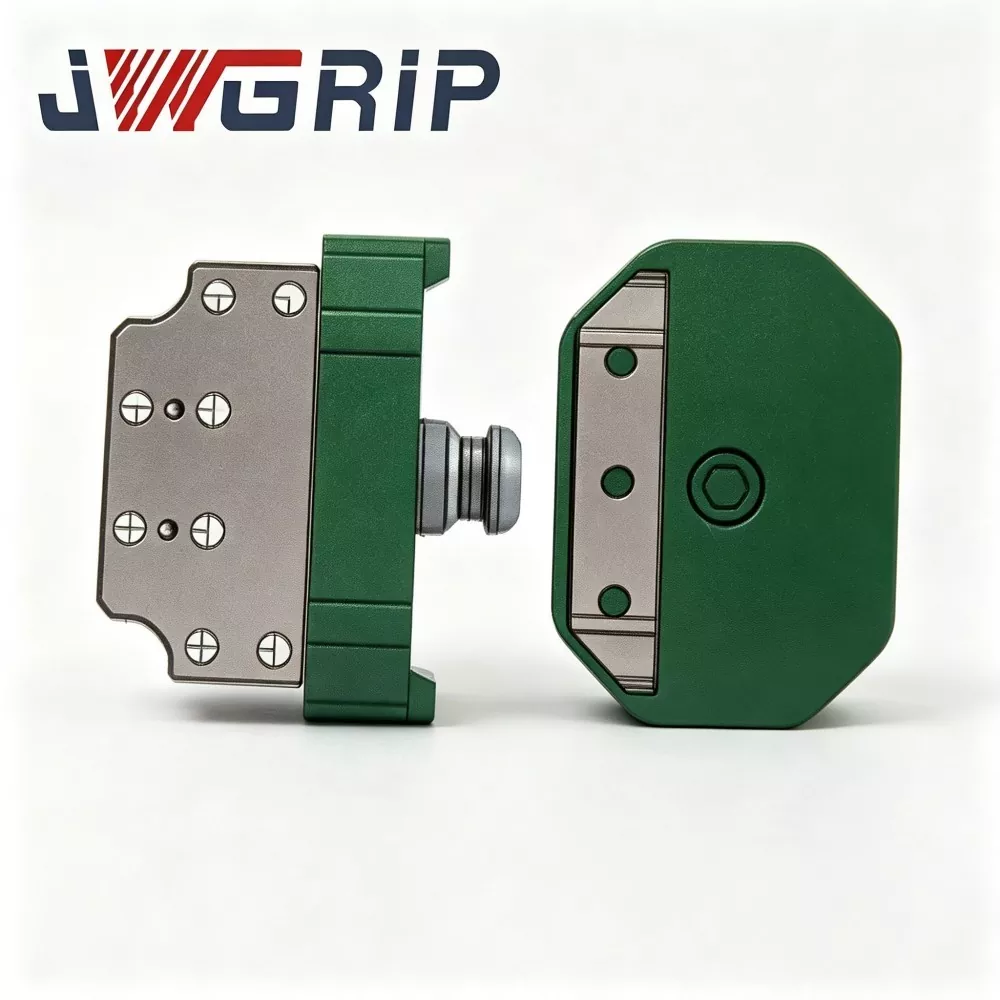
① روبوٹ سائیڈ بیس (روبوٹ فلینج پر مستقل طور پر نصب)
② انٹرچینج ایبل ٹول سائیڈ گرپر ماڈیول
روبوٹ فلینج پر روبوٹ سائیڈ بیس کی ایک بار کی تنصیب کے بعد، روبوٹ سائٹ پر فلینجز کو بار بار جدا کیے بغیر مختلف ٹول سائیڈ ماڈیولز کو ڈاک کر کے خودکار ٹول سویپ کو مکمل کر سکتا ہے۔
اسٹاک میں معیاری N160 روبوٹ کوئیک چینج گریپر ماڈیول متعدد گرپنگ فورس گریڈز کا احاطہ کرتا ہے، جو زیادہ تر مرکزی دھارے کے چھ محور والے صنعتی روبوٹس اور تعاونی روبوٹس سے مماثلت رکھتا ہے۔ خصوصی حالات کے منصوبوں کے لیے، اپنی مرضی کے مطابق اور OEM خدمات کو چالو کیا جا سکتا ہے۔ چاہے چھوٹے بیچ کی آزمائشی خریداری ہو یا بلک آرڈر، گاہک ہمارے فیکٹری براہ راست سپلائی چینل سے فیکٹری پرائس سپورٹ حاصل کر سکتے ہیں۔
مصنوعات کی تعریف اور بنیادی ساخت
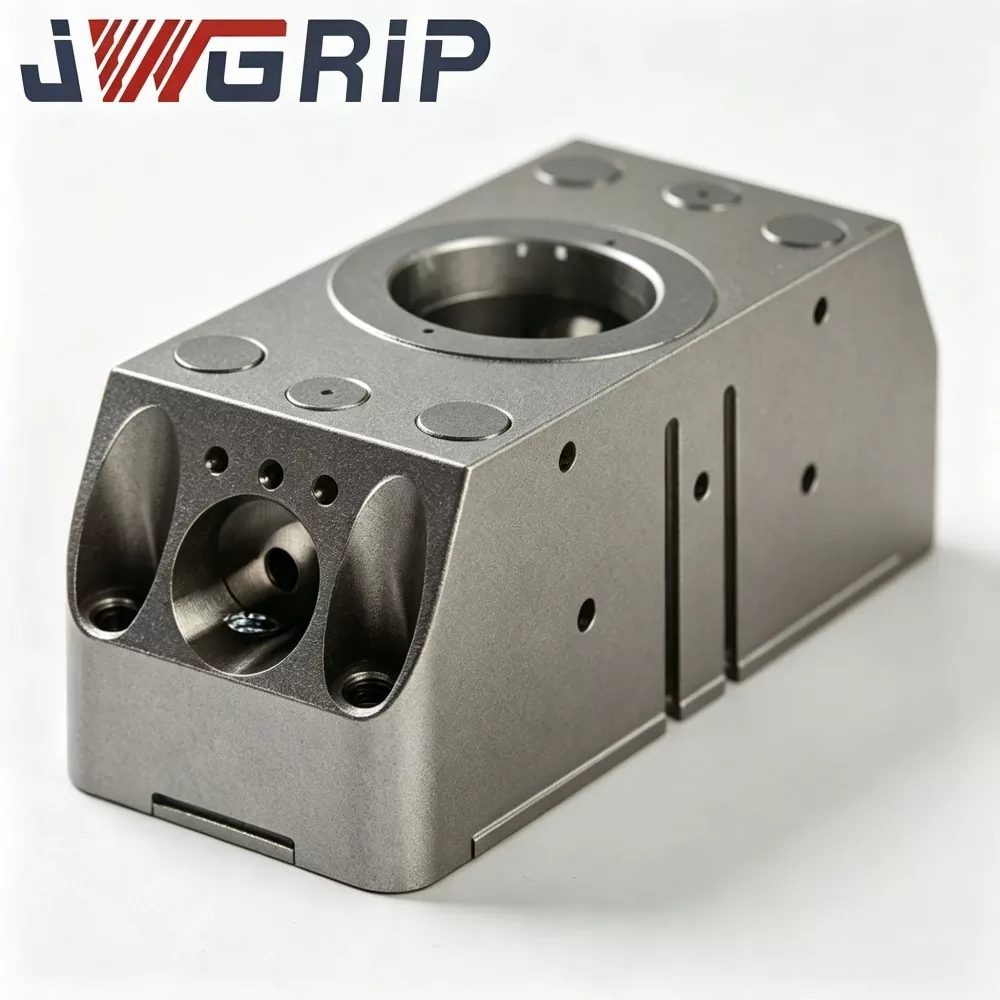
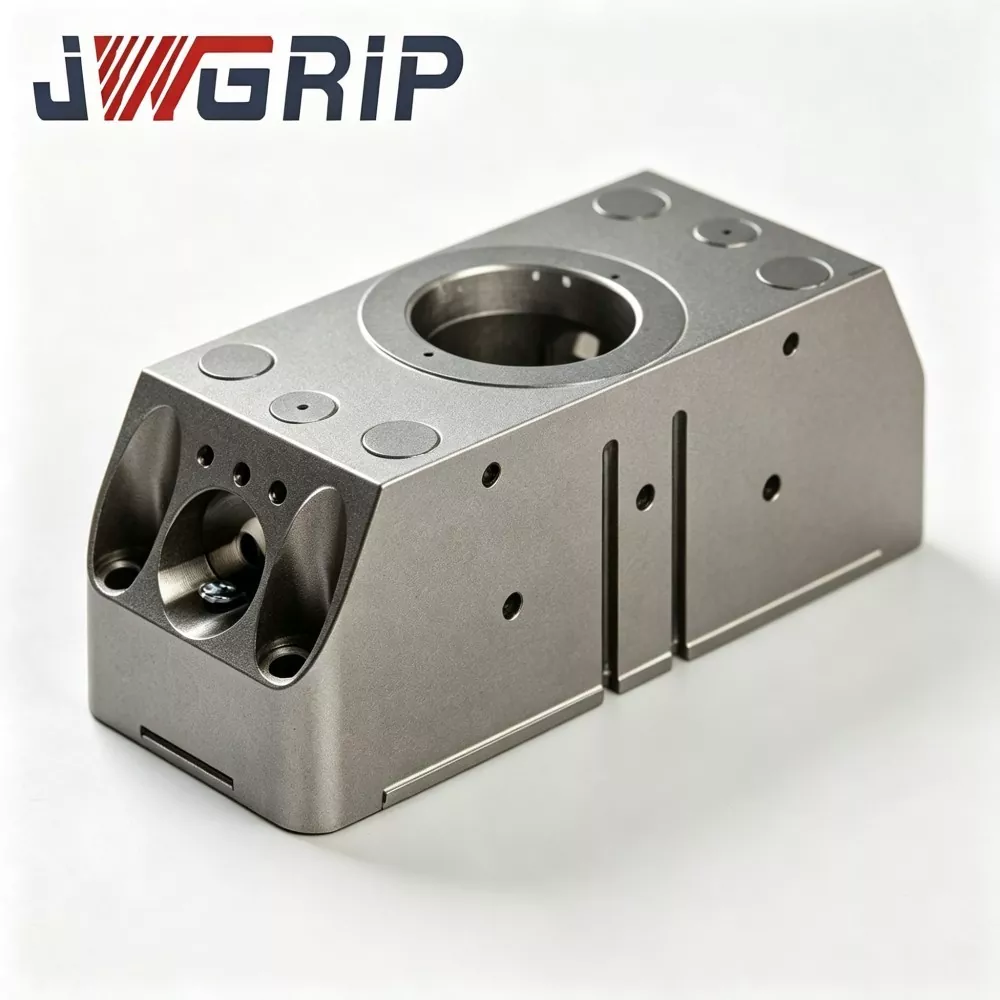
N160 روبوٹ کوئیک چینج گریپر ماڈیول ایک مربوط روبوٹ اینڈ ایفیکٹر ہے جو روبوٹ کوئیک چینج انٹرفیس اور متوازی نیومیٹک گرپر کو باضابطہ طور پر جوڑتا ہے۔ مجرد اجزاء کے برعکس جنہیں کسٹمر سائٹ پر سیکنڈری اسمبلنگ کی ضرورت ہوتی ہے، ہر N160 روبوٹ کوئیک چینج گریپر ماڈیول ڈیلیوری سے پہلے JWGRIP فیکٹری کے اندر اسمبلنگ، ایئر سرکٹ ڈیبگنگ اور سائیکلک پرفارمنس ٹیسٹ مکمل کرتا ہے۔
بنیادی ساخت کی خرابی:
1. روبوٹ سائیڈ ماسٹر بیس اور روبوٹ آؤٹ پٹ فلینج پر مستقل طور پر طے شدہ۔ اس میں شامل ہیں: - نیومیٹک انلیٹ چینل - مکینیکل لاکنگ ڈرائیونگ اسمبلی - بلٹ ان اسٹیٹس فیڈ بیک سینسر
یہ جزو بار بار جدا کیے بغیر روبوٹ کے بازو پر نصب رہتا ہے۔
2. ٹول سائیڈ سلیو گریپر ماڈیول انٹر چینج ایبل ورکنگ یونٹ، بشمول: - ایلائے لاکنگ میٹنگ گیئر - ہائی پریزیشن لوکیشن پن ہولز - بلٹ ان اندرونی گیس کے راستے - متوازی گرفت کرنے والے جبڑے
مختلف جبڑے پروفائلز، گرفت کی قوت اور اسٹروک کے ساتھ ٹول سائیڈ ماڈیولز کے متعدد سیٹ مختلف ورک پیس کے لیے تیار کیے جا سکتے ہیں۔
کام کا بہاؤ:
جب روبوٹ ٹول ریسٹ اسٹیشن کی طرف جاتا ہے، تو کمپریسڈ ایئر روبوٹ سائڈ بیس کے اندر مکینیکل لاکنگ گیئر چلاتا ہے تاکہ ٹول سائیڈ گیئر سیٹ کے ساتھ مشغول ہو سکے۔ - اعلی درستگی سے پتہ لگانے والے پن اعلی درستگی کی پوزیشننگ کا احساس کرتے ہیں - اندرونی گیس کے راستے گرپر ڈرائیونگ کے لیے نیومیٹک کنکشن مکمل کرتے ہیں - سینسر حفاظتی انٹرلاک کنٹرول کو محسوس کرنے کے لیے روبوٹ کنٹرولر کو لاکنگ-انلاکنگ ریئل ٹائم سگنل فیڈ کرتا ہے۔
بہت سے N160 روبوٹ کوئیک چینج گریپر ماڈیول مینوفیکچررز صرف الگ الگ اسپیئر پارٹس فراہم کرتے ہیں، انٹیگریٹرز کے لیے اسمبلنگ اور ٹالرینس کنٹرول کا کام چھوڑ کر۔ ہمارا مربوط ڈیزائن سب سے زیادہ اسمبلی سے متعلقہ خطرات کو فیکٹری پروڈکشن لنکس میں منتقل کرتا ہے، جس سے صارف کے اختتامی منصوبوں کے لیے غیر یقینی صورتحال کم ہوتی ہے۔
بنیادی کارکردگی اور ساختی خصوصیات
1. رواداری کے اسٹیک اپ کو کم سے کم کرنے کے لیے مربوط ماڈیولر ڈھانچہ
ایڈوانسڈ N160 روبوٹ کوئیک چینج گریپر ماڈیول کوئیک چینج ڈسک اور گرپر کے درمیان انٹرمیڈیٹ ٹرانزیشن فلینج کو منسوخ کرتا ہے۔ کلیدی مماثلت والی سطحوں کو فیکٹری کے اندر پروسیس اور کیلیبریٹ کیا جاتا ہے۔ ڈاکنگ کے بعد دہرائی جانے والی پوزیشننگ کی درستگی ≤±0.010 ملی میٹر تک پہنچ سکتی ہے، اس بات کو یقینی بناتا ہے کہ اعلی درستگی کے اسمبلنگ سینز کے لیے مستحکم گرابنگ پریزیشن کو یقینی بنایا جائے۔
2. بلٹ ان مکینیکل سیلف لاکنگ اور الیکٹریکل سگنل انٹر لاک
عیسوی مکینیکل حفاظتی تقاضوں کی تعمیل کریں۔ یہاں تک کہ اگر آپریشن کے عمل میں کمپریسڈ ہوا کا ذریعہ حادثاتی طور پر کاٹ دیا جاتا ہے، تب بھی مکینیکل لاک کرنے والے دانت ٹول سائیڈ ماڈیول کو گرنے سے روکنے کے لیے میشنگ حالت میں رہتے ہیں۔ روبوٹ سینسر سے "مکمل طور پر بند" فیڈ بیک سگنل حاصل کرنے کے بعد ہی نقل و حرکت کی ہدایات پر عمل کر سکتا ہے، بغیر پائلٹ کے ورکشاپوں کے لیے حفاظتی تحفظ کا احساس کرتے ہوئے
3. ایمبیڈڈ اندرونی گیس سرکٹ لے آؤٹ
گیس چینلز بیرونی بے نقاب نلیاں کی بجائے ماڈیول ہاؤسنگ میں سرایت کر رہے ہیں۔ - پائپ لائن کے کھرچنے کے خطرے کو کم کرتا ہے جو بار بار ٹول کی تبدیلی کی حرکت سے پیدا ہوتا ہے - طویل مدتی سائیکلک پیداوار میں ہوا کے رساو اور جوڑوں کے ڈھیلے ہونے کی ناکامی کے امکان کو کم کرتا ہے۔
4. آسان برقرار رکھنے کے قابل ماڈیولر پہننے والے حصے کا ڈیزائن
کلیدی استعمال کے قابل اجزاء بشمول سیلنگ رِنگز، گائیڈنگ سلائیڈنگ بلاکس اور لوکٹنگ پن آستینیں آزاد ماڈیولر ڈیزائن کو اپناتے ہیں۔ باقاعدگی سے دیکھ بھال کرتے وقت، صارفین روبوٹ فلینج سے پورے ماڈیول کو الگ کیے بغیر صرف مقامی پہننے والے حصوں کو تبدیل کرتے ہیں۔ یہ سامان کی بحالی کا وقت کم کرتا ہے۔
5. وسیع رینج کی مطابقت اور لچکدار کسٹم سپورٹ
اسٹاک میں معیاری N160 روبوٹ کوئیک چینج گریپر ماڈیول زیادہ تر مرکزی دھارے کے صنعتی روبوٹس اور تعاون کرنے والے روبوٹس کے مطابق ہوتا ہے۔ جب خاص جبڑے کی شکل، انتہائی بڑے اسٹروک، خصوصی بڑھتے ہوئے سوراخ کی ترتیب یا اینٹی سنکنرن کی ضرورت کا سامنا کرتے ہوئے، اپنی مرضی کے مطابق اور OEM سروس کو محسوس کیا جا سکتا ہے.
6. سخت فیکٹری پری ڈیلیوری تصدیق
پیشہ ورانہ N160 روبوٹ کوئیک چینج گریپر ماڈیول فراہم کنندہ کے طور پر، ہر تیار شدہ پروڈکٹ کو اس سے گزرنا چاہیے: گرپنگ فورس کا پتہ لگانا، ایئر ٹائٹنس انسپیکشن، ہزار بار لاکنگ-انلاکنگ اور گریپر اوپننگ-کلوزنگ سائکلک ٹیسٹ
معیار کی تصدیق
1. خام مال کی آمد کا معائنہ
ایلومینیم کھوٹ اور کھوٹ سٹیل کی خام سلاخوں کے لیے کیمیائی ساخت اور سختی کا ٹیسٹ؛ نا اہل خام مال کو مسترد کریں۔
2. CNC رف مشیننگ اور فنش مشیننگ
پروسیسنگ ہاؤسنگ، لاکنگ گیئر، جبڑے کی بنیاد اور تلاش کرنے والے اجزاء۔ سخت طول و عرض رواداری کنٹرول.
3. ویکیوم ہیٹ ٹریٹمنٹ اور سطح کا علاج
زیادہ سختی اور لباس کے خلاف مزاحمت کے لیے الائے اسٹیل لاکنگ کور اور لوکٹنگ پن کو بجھائیں اور غصہ رکھیں؛ ہارڈ انوڈائز ایلومینیم کھوٹ ہاؤسنگ۔
4. پریسجن پیسنا
کلیدی ڈیٹم سطحوں اور پن کے سوراخوں کے لیے، سطح کی کھردری اور جہتی رواداری کی ضمانت دیں۔
5. اسمبلی کا طریقہ کار
لاکنگ اسمبلی، سلائیڈنگ گائیڈ پارٹس، سیلنگ رِنگز اور بلٹ ان سینسر، مکمل اندرونی گیس سرکٹ لے آؤٹ کو اسمبل کریں۔
6. نیم تیار شدہ پروڈکٹ کا پری ٹیسٹ
ایئر ٹائٹنس انسپیکشن، گرپنگ فورس کیلیبریشن، ایکشن ڈیبگنگ اور سگنل فیڈ بیک کی تصدیق۔
7. سائیکلک لوڈ تھکاوٹ ٹیسٹ
ہر تیار شدہ N160 روبوٹ کوئیک چینج گریپر ماڈیول نقلی ورکنگ بوجھ کے تحت ہزاروں لاکنگ-انلاکنگ اور گریپر اوپننگ-کلوزنگ سائیکل چلاتا ہے۔ فیل پروڈکٹس پر دوبارہ کام کیا جائے گا۔
8. حتمی معائنہ، سیریل نمبر مارکنگ اور گودام
مستند مصنوعات اسٹاک میں N160 روبوٹ کوئیک چینج گریپر ماڈیول بن جاتی ہیں۔
کثیر صنعتی درخواست کے منظرنامے۔
1. نئی توانائی کے اجزاء کی اسمبلی
بیٹری سیل اسٹیکنگ، ماڈیول ہینڈلنگ، کنیکٹر اسمبلی۔ انٹیگریٹڈ ماڈیول ڈیزائن رواداری کے اسٹیک اپ سے گریز کرتا ہے، اعلی قدر والے نئے توانائی کے اجزاء کے لیے درست گرابنگ پوزیشن کو یقینی بناتا ہے۔
2. آٹو موٹیو کے چھوٹے حصوں کو سنبھالنا
انجن کے چھوٹے پرزے، فاسٹنر، پلاسٹک کے اندرونی حصے۔ تیز خودکار ٹول سویپ مکسڈ بیچ آٹوموٹیو اسمبلی لائنوں کو سپورٹ کرتا ہے۔
3. 3C صحت سے متعلق ورک پیس پکڑنا
موبائل فون کے اجزاء، نوٹ بک کے خول، الیکٹرانک کنیکٹر۔ ≤±0.010 ملی میٹر ریپیٹ پوزیشننگ کی درستگی اعلی درستگی 3C اسمبلی کی ضروریات کو پورا کرتی ہے۔
4. گھریلو آلات کے اجزاء کی چھانٹی
پلاسٹک کے گولے، دھاتی بریکٹ، موٹر کے اجزاء۔ مختلف جبڑے پروفائلز کے ساتھ متعدد ٹول سائیڈ ماڈیول مختلف گھریلو آلات کے حصے جیومیٹریوں کے مطابق ہوتے ہیں۔
5. عام لچکدار آٹومیشن اسٹیشنز
کثیر قسم کے چھوٹے بیچ کی پیداوار لائنیں جن میں ایک روبوٹ کو متعدد حصوں کی اقسام کو سنبھالنے کی ضرورت ہوتی ہے۔ پہلے سے جمع شدہ انٹیگریٹڈ ماڈیول اسٹیشن کمیشننگ سائیکل کو بہت مختصر کر دیتا ہے۔
تنصیب اور کمیشن کے اہم نکات
1. روبوٹ سائیڈ ماسٹر بیس کو روبوٹ فلینج پر ماؤنٹ کریں۔ باضابطہ دستاویزات میں بیان کردہ ٹارک ویلیوز کی سختی سے پیروی کرتے ہوئے بڑھتے ہوئے بولٹ کو سخت کریں۔ زیادہ ٹارک باندھنے سے گریز کریں جو بنیادی جسم کی مائکرو اخترتی کا سبب بن سکتا ہے۔
2. بیکار ٹول سائیڈ گرپر ماڈیولز رکھنے کے لیے ٹول ریسٹ اسٹیشن تیار کریں۔ مستحکم خودکار ڈاکنگ کو سپورٹ کرنے کے لیے ٹول ریسٹ پوزیشننگ کی درستگی کی ضمانت دیں۔
3. روبوٹ سائیڈ بیس کے لیے مکمل نیومیٹک سرکٹ کنکشن؛ ایئر فلٹر پریشر ریگولیٹر یونٹ کمپریسڈ ایئر انلیٹ کے فرنٹ اینڈ پر انسٹال کریں۔ کام کرنے والے ہوا کے دباؤ کو 0.5-0.7 MPa کے اندر مستحکم کریں۔
4. سینسر-سگنل کیبل کو روبوٹ-PLC IO-port سے جوڑیں؛ lock-status-feedback-signal logic کی تصدیق کریں۔ روبوٹ موشن-انٹرلاک منطق کو ترتیب دیں: روبوٹ تیز رفتار حرکت نہیں کرے گا جب تک کہ "مکمل طور پر بند" سگنل موصول نہ ہو۔
5. خودکار سائیکل پروڈکشن سے پہلے دستی جاگ موڈ ڈاکنگ سمولیشن کو انجام دیں۔ ڈاکنگ کی ہمواری، ہوا کی تنگی اور سگنل فیڈ بیک کی درستگی کو چیک کریں۔ مکینیکل مداخلت کے خطرات کو ختم کریں۔
6. روبوٹ پروگرام ٹول-تبدیل ذیلی معمولات مرتب کریں؛ محفوظ قریب پہنچنے والے فاصلے اور ڈاکنگ رفتار کے پیرامیٹرز کی وضاحت کریں۔ ماسٹر بیس اور غلام ماڈیول کے درمیان تیز رفتار سخت تصادم سے بچیں۔
پروکیورمنٹ اور پروجیکٹ کی تشخیص
JWGRIP N160 روبوٹ کوئیک چینج گریپر ماڈیول کی بنیادی قیمت:
① انٹیگریٹڈ ون باڈی ڈیزائن جو فوری تبدیلی والے انٹرفیس اور متوازی گرپر کو ضم کرتا ہے، انٹرمیڈیٹ فلینج ٹولرنس اسٹیک اپ کو ختم کرتا ہے۔
② ≤±0.010 ملی میٹر ریپیٹ پوزیشننگ کی درستگی
③ مکینیکل سیلف لاکنگ + الیکٹریکل سگنل ڈوئل سیفٹی میکانزم، سی ای کے مطابق
④ ایمبیڈڈ اندرونی گیس سرکٹ لے آؤٹ، بیرونی ٹیوب کے رگڑنے سے گریز
⑤ ماڈیولر بدلنے کے قابل پہننے والے حصے، کم دیکھ بھال کی لاگت
⑥ ملٹی گرپنگ فورس گریڈ پروڈکٹ میٹرکس، مرکزی دھارے کے صنعتی اور اشتراکی روبوٹس کے ساتھ ہم آہنگ
⑦ اندرونی مکمل پروسیسنگ مینوفیکچرنگ، سخت پری ڈیلیوری سائیکلک تصدیق
یہ آٹومیشن اسٹیشن کی اہم رکاوٹوں کو حل کرتا ہے:
سپلٹ کوئیک چینج ڈسک + گرپر اسمبلی سے مجموعی رواداری
لمبا آن سائٹ اسمبلنگ اور انشانکن وقت
بیرونی ایئر ٹیوب گھرشن اور ہوا کے رساو کی ناکامی۔
ہوا کی فراہمی کے نقصان کے تحت آلے کے گرنے کا حفاظتی خطرہ
غیر ماڈیولر پہننے والے حصوں سے اعلی دیکھ بھال کی لاگت
پروجیکٹ کی تشخیص کی یاددہانی:
1. حقیقی روبوٹ فلینج کے طول و عرض اور مطلوبہ ریٹیڈ لوڈ کی تصدیق کریں (متحرک اثر بوجھ پر غور کریں، نہ کہ گرپر + ورک پیس کا جامد وزن)۔ مناسب حفاظتی مارجن محفوظ کریں۔
2. ٹارگٹ ورک پیس کے لیے گرپنگ فورس گریڈ، جبڑے کے اوپننگ اسٹروک اور جبڑے کی پروفائل کی ضروریات کو واضح کریں۔
3. ورکشاپ کمپریسڈ ایئر سورس کے معیار اور دباؤ کے استحکام کی تصدیق کریں۔ اگر دباؤ میں شدید اتار چڑھاؤ آتا ہے تو ایئر فلٹر پریشر ریگولیٹر کے امتزاج کی تجویز کریں۔
4. لاک-اسٹیٹس-سگنل ریسیپشن کے لیے روبوٹ-PLC IO-resource کی حالت کی تصدیق کریں۔ JWGRIP مفت الیکٹریکل-انٹرفیس-دستاویزات فراہم کرتا ہے۔
5. معیاری ذخیرہ شدہ ورژن تیزی سے ترسیل کا احساس کرتے ہیں۔ اسپیشل فلانج، اسپیشل سیلنگ گریڈ (آئی پی اپ گریڈ)، اسپیشل جبڑے پروفائل یا الٹرا لارج اسٹروک کی ضروریات کے لیے اپنی مرضی کے مطابق / OEM سروس کو اختیار کریں۔
اکثر پوچھے گئے سوالات
Q1: کیا N160 روبوٹ کوئیک چینج گریپر ماڈیول دستی بولٹ کو جدا کیے بغیر مکمل طور پر خودکار ٹول سویپ کا احساس کر سکتا ہے؟
جی ہاں N160 روبوٹ کوئیک چینج گریپر ماڈیول روبوٹ سسٹم سے نیومیٹک کنٹرول سگنل کا جواب دیتا ہے اور خود بخود لاکنگ انلاکنگ مکمل کرتا ہے۔ ٹول سویپ منطق کو روبوٹ پروگرام میں ضم کیا جا سکتا ہے۔ ٹول سٹوریج ریک کو بیکار ٹول سائیڈ ماڈیولز رکھنے کے لیے سائٹ پر تیار کرنے کی ضرورت ہے۔
Q2: کیا مجھے ہر بار ٹول سائیڈ ماڈیولز کو تبدیل کرنے کے لیے بڑے پیمانے پر کوآرڈینیٹ ری کیلیبریشن کی ضرورت ہے؟
درست تنصیب کی حالت کے تحت، پوزیشننگ کی درستگی کو دہرائیں ≤±0.010 ملی میٹر۔ بڑے پیمانے پر دوبارہ انشانکن غیر ضروری ہے؛ ابتدائی کمیشننگ کے دوران معمولی فائن ٹیوننگ کو ختم کیا جا سکتا ہے۔
Q3: میرا روبوٹ فلینج غیر معیاری ہے، کیا میں N160 روبوٹ کوئیک چینج گریپر ماڈیول اپنا سکتا ہوں؟
N160 روبوٹ کوئیک چینج گریپر ماڈیول ان اسٹاک ماڈلز مین اسٹریم روبوٹ فلینجز کے ساتھ فٹ ہوتے ہیں۔ غیر معیاری انٹرفیس کے لئے، اپنی مرضی کے مطابق اور OEM سروس کسٹمر ڈرائنگ کے مطابق بڑھتے ہوئے فلینج میں ترمیم کر سکتی ہے۔
Q4: اگر روبوٹ کی نقل و حرکت میں حادثاتی طور پر ہوا کی سپلائی منقطع ہو جائے تو کیا ہوتا ہے؟
مکینیکل سیلف لاکنگ ڈھانچہ بلٹ ان ہے۔ یہاں تک کہ کمپریسڈ ہوا غائب ہو جاتی ہے، ٹول سائیڈ ماڈیول کو گرنے سے روکنے کے لیے دانتوں کو تالے لگاتے رہتے ہیں۔ غیر مقفل کرنے کی کارروائی صرف اس وقت شروع کی جا سکتی ہے جب غیر مقفل کرنے کا سگنل اور درست ہوا کا دباؤ بیک وقت موجود ہو۔
Q5: N160 روبوٹ کوئیک چینج گریپر ماڈیول کے لیے مجھے کس مینٹیننس سائیکل پر عمل کرنا چاہیے؟
24 گھنٹے مسلسل پیداوار کے تحت، ہر 250 000 سائیکلوں پر استعمال کے قابل حصوں کا معائنہ کریں، ڈیٹم کی سطح کو صاف کریں اور اینٹی وئیر گریس شامل کریں۔ بھاری دھول ورکشاپ کے لیے دیکھ بھال کا وقفہ مختصر کریں۔
Q6: کیا N160 روبوٹ کوئیک چینج گریپر ماڈیول سپلیش پروون ورکشاپ کے تحت کام کر سکتا ہے؟
معیاری ورژن IP53 گریڈ تک پہنچتا ہے، عام ورکشاپ کے لیے موزوں ہے۔ سپلیش کا شکار، زیادہ نمی اور قدرے سنکنرن والے ماحول کے لیے، اپ گریڈ شدہ سیلنگ اور اینٹی کورروشن ٹریٹمنٹ کے ساتھ حسب ضرورت N160 روبوٹ کوئیک چینج گریپر ماڈیول منتخب کریں۔
انکوائری بھیجیں۔
رابطہ کی معلومات
-
پتہ
نمبر 44، ڈیننگ انٹرپرینیورشپ روڈ، ہیومن ٹاؤن، ڈونگ گوان سٹی، گوانگ ڈونگ صوبہ، چین
-
ٹیلی فون
-
ای میل
JWGRIP کو انکوائری بھیجنے میں خوش آمدید۔ ہماری پیشہ ورانہ تکنیکی اور سیلز ٹیم مفت فکسچر کا انتخاب، اپنی مرضی کے مطابق حل ڈیزائن اور درست کوٹیشن فراہم کرے گی۔
خبروں کی سفارشات